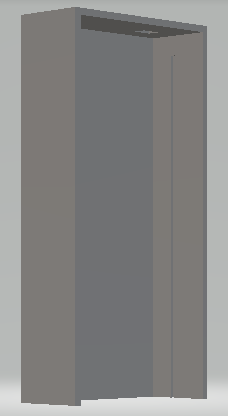
FabLab : espaces de créativités ouverts

Étiquette : TAF CoOC

  • Création d’un simulateur de thermomètre, d’hémocue et de glucomètre pour une immersion complète lors des simulation en santé

    Équipe Santé!  :

    Heliote Zaouly, étudiant en deuxième année à IMT Atlantique.

    Lucas Genin, étudiant en deuxième année à IMT Atlantique.

    M D, étudiant en troisième année à IMT Atlantique.

    I) Contexte

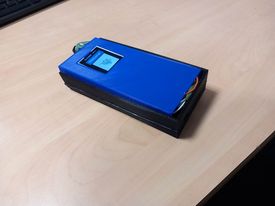
    Dans le cadre de la thématique d’approfondissement « conception d’objets communicants », les étudiants d’IMT Atlantique doivent proposer une solution innovante pour répondre à un problème. Notre projet est de développer un appareil électronique recouvert d’une coque, capable d’afficher sur son écran, une valeur entrée sur un site web. Le but de ce projet est d’aider les enseignants dans les centres de simulation pour étudiants en Santé à transmettre des données d’appareil de mesure (température, taux d’hémoglobine et taux de glycémie) à un étudiant qui s’entraîne à une distance de quelques mètres.


    II) Réalisation

    -Une coque imprimée au FABLAB à l’aide de l’imprimante 3D

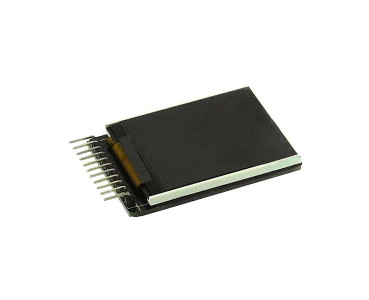
    -Écran LCD TFT HD de 1.8 pouces, 128×160, Port série SPI, Module ST7735, lecteur IC

    -Un bouton poussoir

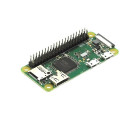
    -Une carte Raspberry pi zéro W

    -Une batterie lithium-polymère TURNIGY 1000mAh trois cellules de 11.1 v

    -Des câbles (fils et câble d’alimentation micro USB)


    1) Electronique

    a) Raspberry pi zero WH

    Le Raspberry Pi Zero WH est une version miniature de la carte Raspberry Pi classique. Ce modèle WH est basé sur un processeur ARM à 1GHz accompagné de 512 Mo de RAM.Il intègre un port GPIO déjà soudé à la carte mère et dispose d’interfaces WiFi et Bluetooth.

    Cette version petit format diffère de la version classique des cartes Raspberry Pi (Pi2, Pi3, Pi3B+, etc…) en adoptant un port mini-HDMI nécessitant un cordon adapté ainsi que deux ports micro-USB:

    • 1 x port micro-USB pour l’alimentation USB 5 Vcc/1 A .
    • 1 x port micro-USB nécessitant un HUB micro-USB vers USB permettant de raccorder différents périphériques (clavier, souris, manette, afficheur tactile, disque dur, etc).

    Ce mini-ordinateur fonctionne depuis une carte micro-SD préparée avec une distribution Linux Raspberry Pi OS.

    Caractéristiques:

    • Alimentation à prévoir: 5 Vcc via adaptateur USB
    • Puissance maxi: 180 mA (adaptateur secteur 1 A recommandé en fonction des périphériques raccordés)
    • CPU: ARM1176JZF-S ARM11 1 GHz
    • ​GPU: Broadcom VideoCore IV
    • WiFi: 2,4 GHz, 802.11n (Broadcom BCM43438)
    • Bluetooth 4.1 (Broadcom BCM43438)
    • Mémoire: 512 MB LPDDR2 (partagé avec le GPU)
    • Interfaces:
      – 1 x port micro-USB 2.0
      – bus: SPI, I2C, série, I2S
      – support pour cartes micro-SD
      – sortie audio: mini-HDMI
      – sortie vidéo: mini-HDMI
      – connecteur mini-CSI
    • Dimensions: 65 x 31 x 13 mm
    • Poids: 12 g

    b) Écran LCD TFT HD de 1.8 pouces, 128 x 160

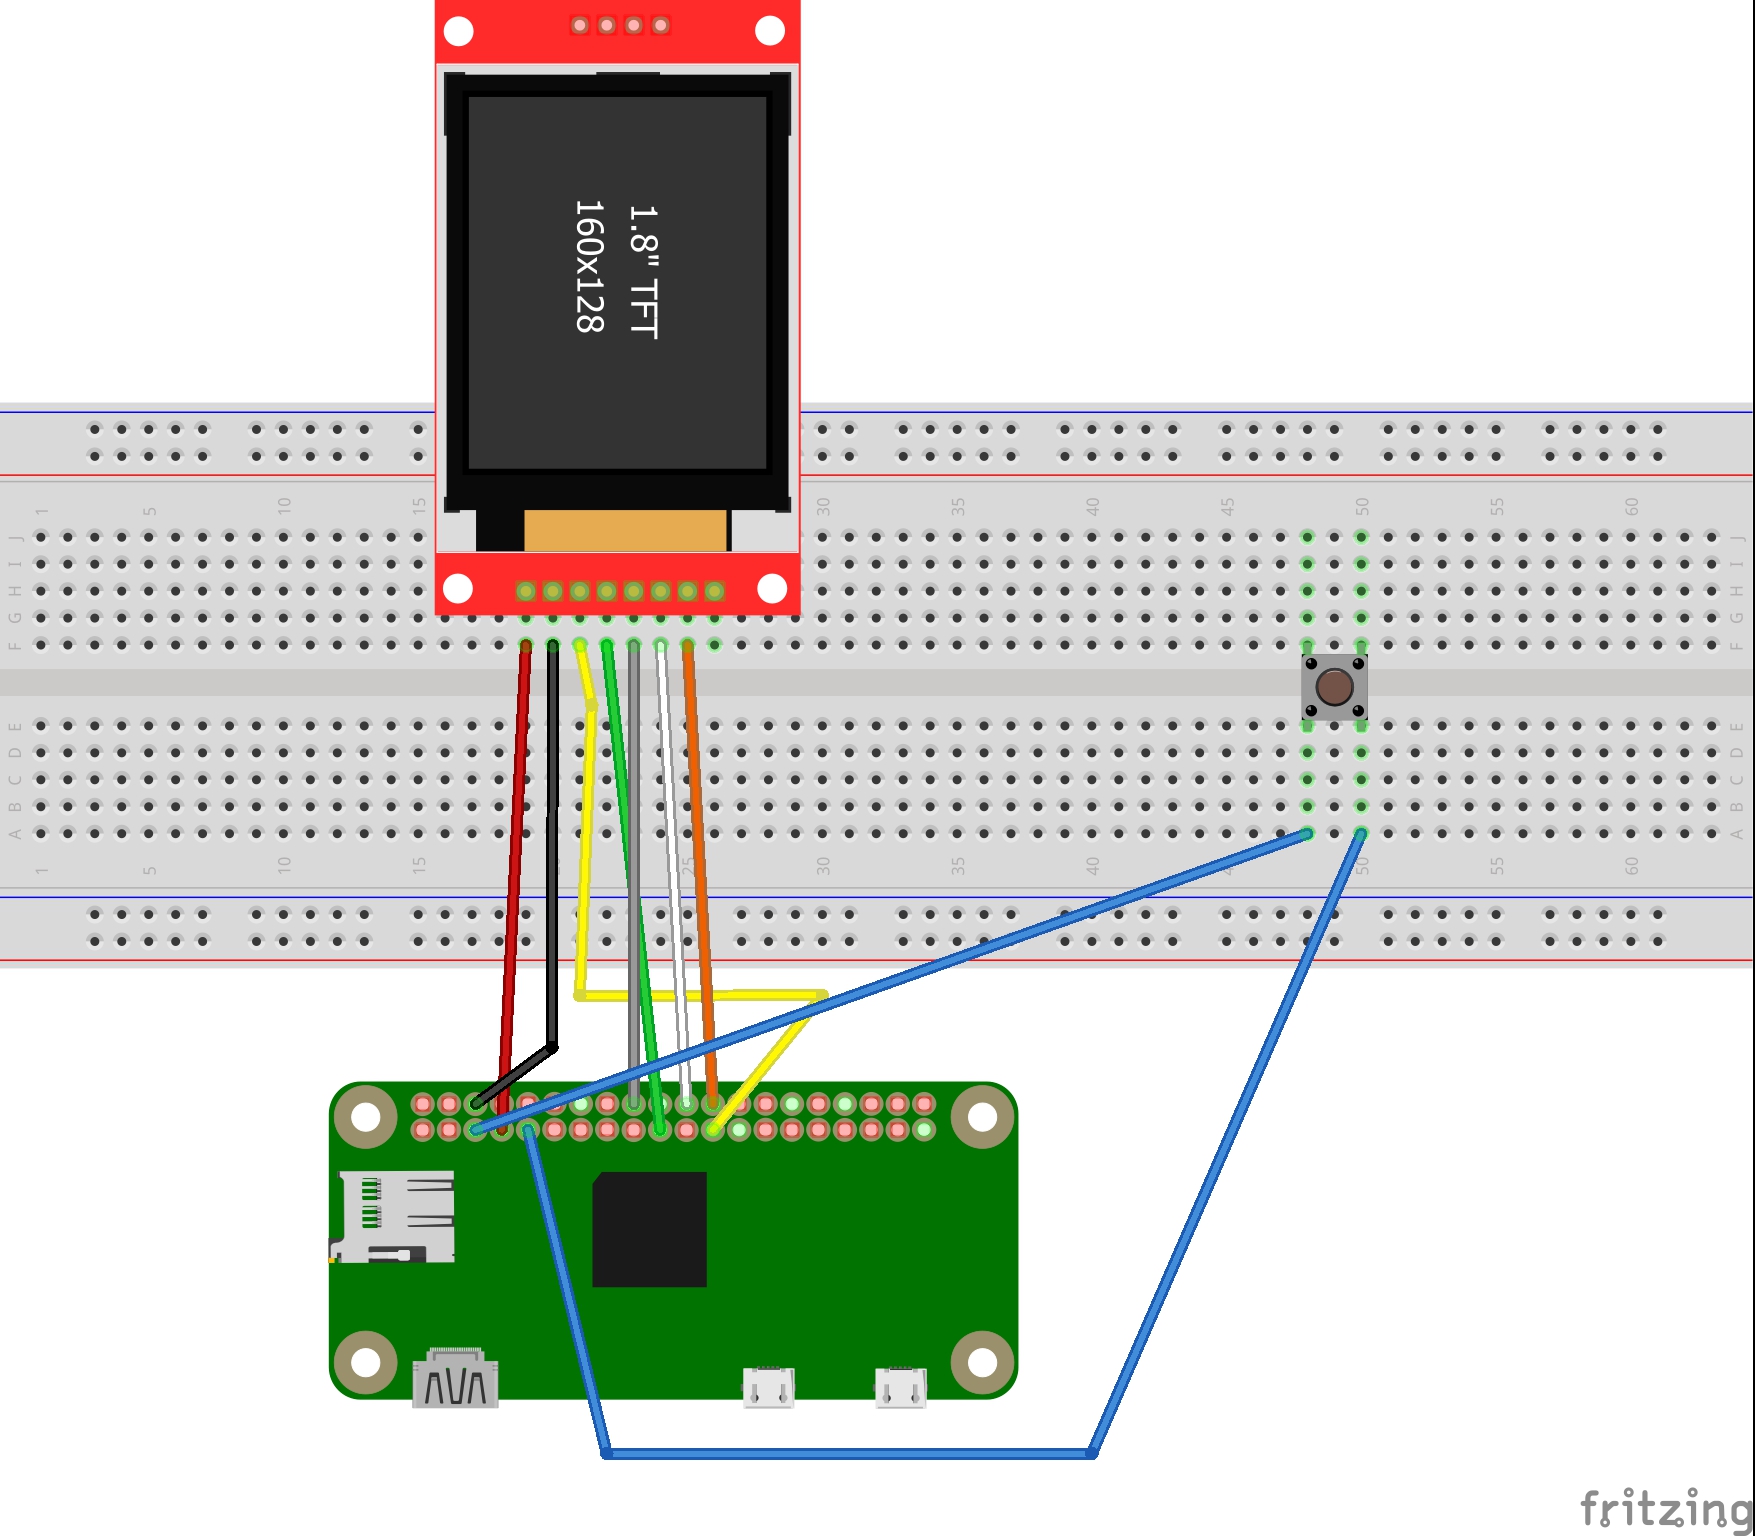
    Nous avons utilisé ce module pour l’affichage des données (température, taux d’hémoglobine, taux de glycémie). Il comporte 11 broches, mais seulement 7 de ces broches seront utilisées. Le branchement de ce module aux broches du Raspberry Pi se fait comme représenté ci-dessous :


    Ecran TFT 1.8” Raspberry Pi zero W GPIO

    BOARD

    Raspberry Pi zero W GPIO

    BCM

    VCC GPIO 4 PIN 07
    GND GND PIN 06
    SCL SCLK PIN 23
    SDA MOSI PIN 19
    RS/DC GPIO 24 PIN 18
    RES GPIO 25 PIN 22
    CS CE0 PIN 24


    Pour pouvoir manipuler ce module, nous aurons besoin des bibliothèques python suivantes:

    ST7735 et PIL

    c) Bouton Poussoir

    Ce bouton nous permet de mettre la Raspberry Pi en mode veille et de l’allumer lorsqu’on l’appuie pendant 2 secondes minimum. A cet effet, il est branché comme suit:

    Une broche est reliée au GPIO3 (PIN 05) et une autre au niveau du GND (PIN 09).

    Pour rendre le bouton d’allumage opérationnel, il faut ouvrir le shell de votre raspberry Pi et exécuter la commande suivante:

    sudo nano /boot/config.txt

    A la fin de ce fichier, ajoutez ceci : dtoverlay = gpio-shutdown

    Une fois cette configuration faite, vous pouvez utiliser votre bouton pour allumer et mettre la Raspberry Pi en veille.


    d) Schéma des branchements

    2) Code du projet

    Comme le projet contient à la fois une application web et un programme pour afficher de l’information sur un écran nous avons choisi de programmer le site web en utilisant le combo HTML+CSS+PHP+JS+MYSQL et concernant l’affichage sur l’écran nous avons décidé de le faire à partir d’un programme python.

    Le principe est le suivant:

    -Le code python est lancé en arrière-plan et tourne continuellement sur la carte Raspberry Pi et lit le contenu d’un fichier texte en permanence et affiche le contenu de celui-ci.

    -Le site web étant hébergé sur la Raspberry Pi transmettra des données au code python à travers le fichier texte. Il se base sur des fichiers json pour afficher un historique de données transmis. Les fichiers json sont le résultat d’une requête exécutée sur une base de données MySQL.

    -La base de données est réinitialisée automatiquement à chaque nouveau jour

    Le code est présent sur le GitHub ici.

    Aussi si vous voulez que le programme se lance au démarrage de la Raspberry Pi, vous pouvez copier ceci dans le fichier /etc/rc.local juste avant la ligne ‘exit 0’:

    /usr/bin/python3 /home/pi/Desktop/on_off.py &

    /usr/bin/python3 /home/pi/Desktop/affichage.py &


    3) Interface Web

    Afin de pouvoir échanger des informations avec l’appareil, nous avons créé une application web avec VS Code. Elle est hébergée sur l’appareil. L’application et l’appareil communique par fichier, cependant pour avoir accès à l’application web il faut être dans le même réseau WIFI que l’appareil.

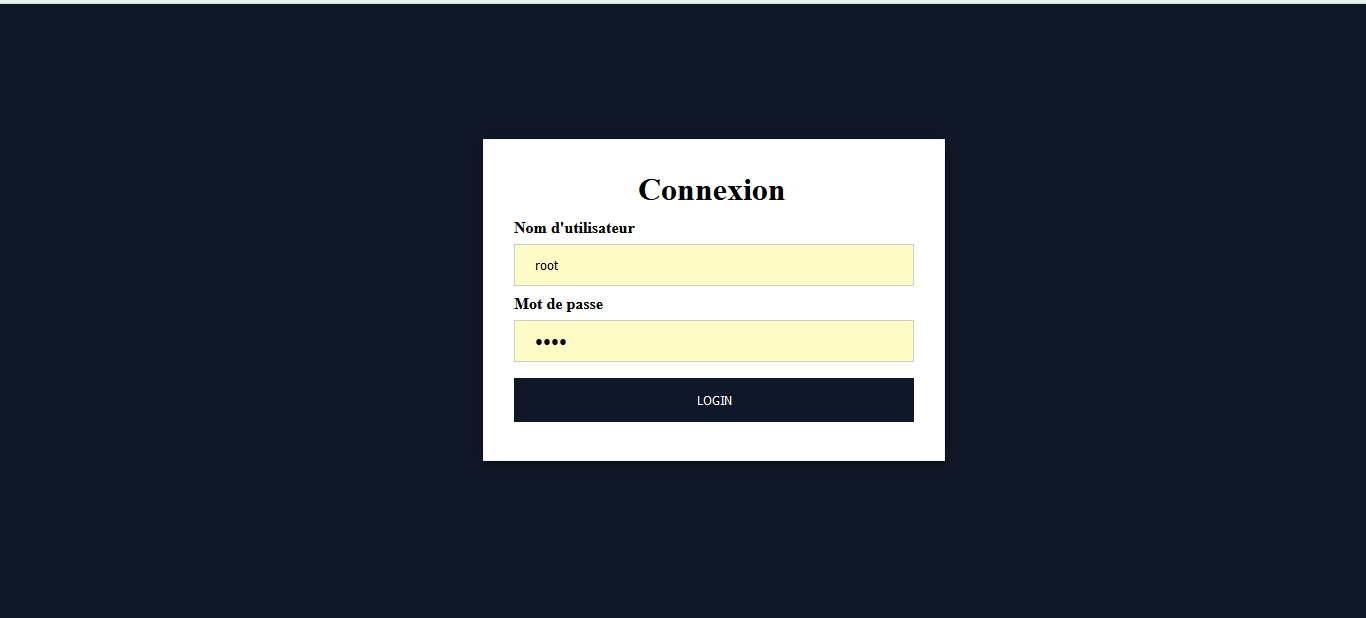
    Une fois dans le même réseau WIFI que l’appareil, il suffit d’ouvrir un navigateur et d’entrer l’adresse IP de l’appareil. Après cela, on se retrouvera sur la page de connexion du site web.

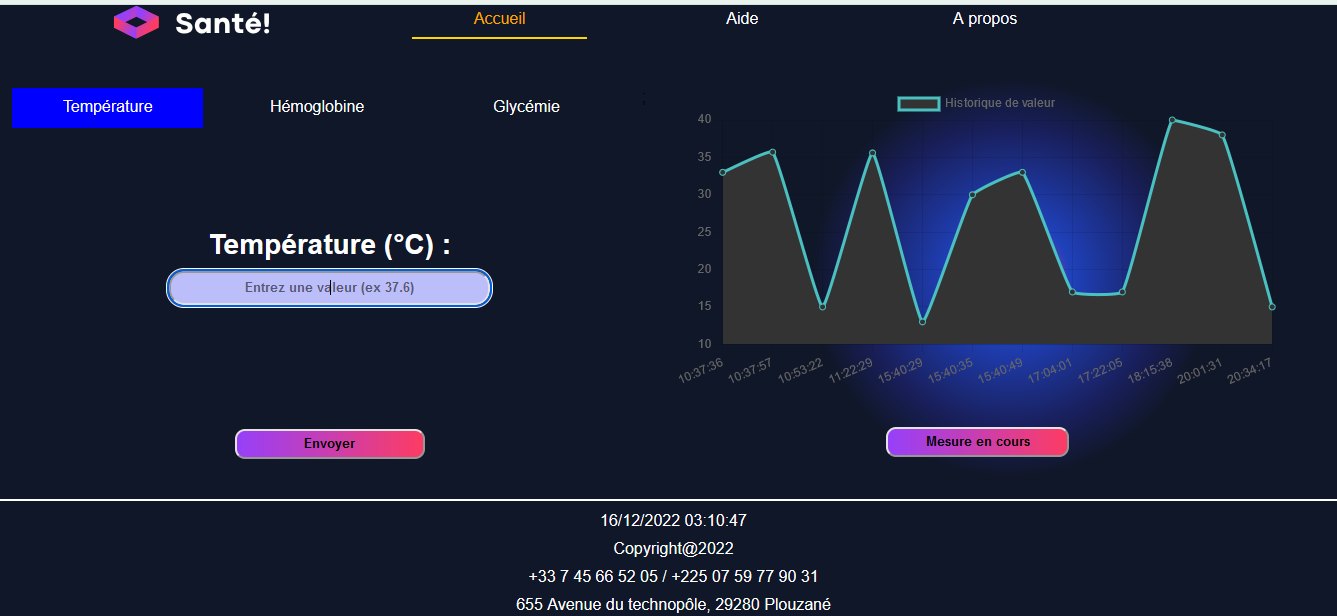
    Après s’être connecté (par défaut entrez “root” et “root” comme identifiants de connexion), vous serez redirigé vers une page d’accueil. A partir de cette page vous pouvez envoyer des données de température, d’hémoglobine et de glycémie.


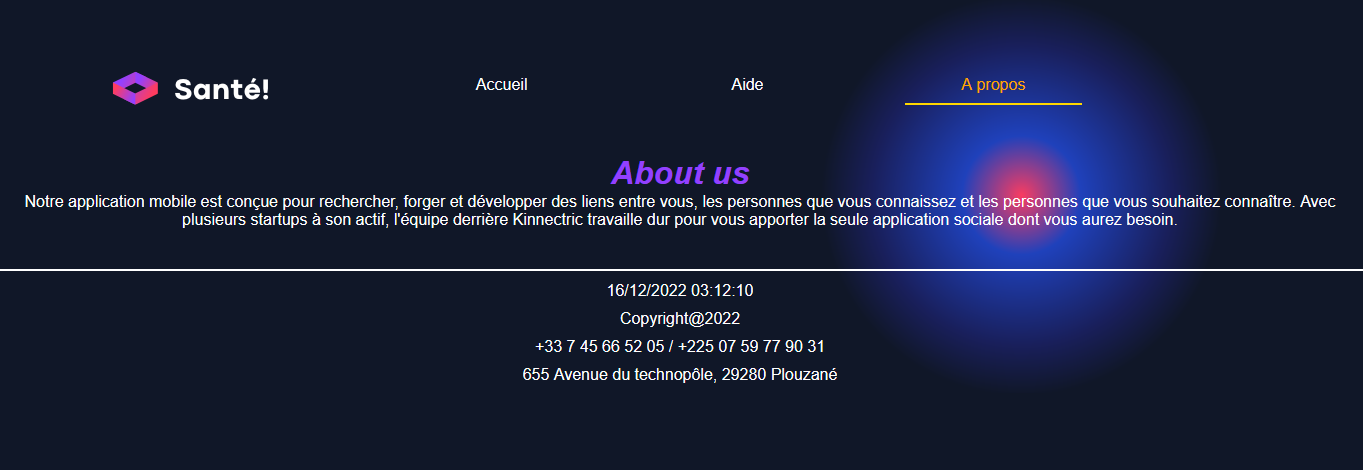
    Il y a aussi les pages Aide et À propos où trouve nos informations.


    N’ayant pas eu assez de temps, nous n’avons pas pu bien rédiger le contenu de ces pages et nous n’avons pu donner la possibilité de changer le mot de passe directement sur la page web.


    4) Protocole de communication et architecture

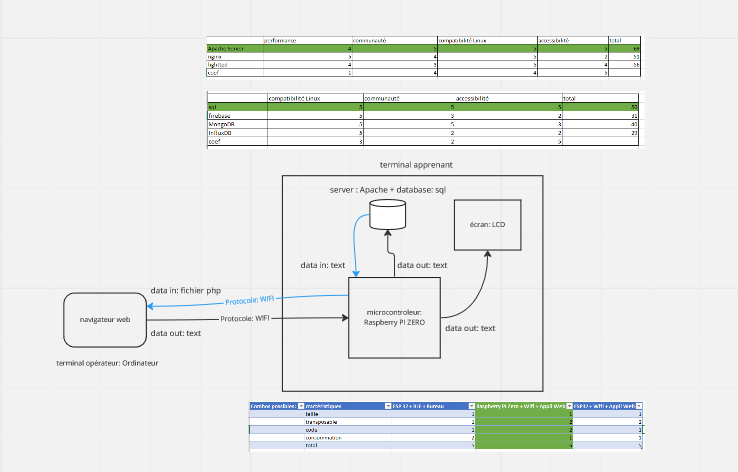
    Grâce à la technologie WIFI, l’opérateur pourra accéder au site web hébergé sur le produit et transmettre des données pour que celles-ci soient affichées. Pour ce faire, il devra se connecter au même réseau WIFI de l’objet, ouvrir un navigateur web et écrire l’adresse IP de l’appareil.

    La communication entre le code python et le site web se fait par un fichier texte. En effet, lorsqu’on souhaite envoyer une donnée à l’objet, le site web écrit une information dans un fichier texte. Toutes les informations suivent le format suivant : ” données  type ».

    Les champs ‘type’ et ‘données’ varient selon le type de donnée envoyée. Par exemple, si on transmet “37.5 T” cela signifie qu’on voudrait afficher une température (T) de 37.5 degrés Celsius.

    L’objet, de son côté, lit le contenu du même fichier et affiche la donnée sur l’écran.

    L’architecture de fonctionnement est le suivant:

    5) Coque

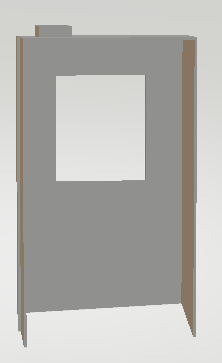
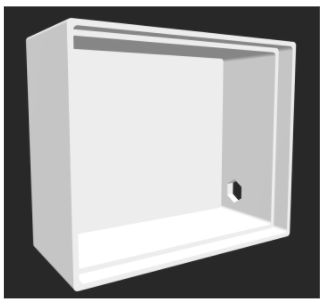
    L’appareil est recouvert d’une coque faite en deux morceaux qui se glissent l’un dans l’autre. Les modèles de la coque ont été réalisés sur le logiciel SOLIDWORKS puis imprimés à l’aide d’une imprimante 3D Ultimaker 2 présente au fablab.

    Après une première production de coque, nous avons réduit sa taille et nous y avons ajouté des creux pour le passage du câble d’alimentation par le bas et le passage des fils du bouton au-dessus. Nous avons également ajouté le système de fermeture.

    La couleur de la coque correspond à celles disponibles au moment de l’impression au fablab.


    III) Résultats

    Notre projet se termine par la réalisation d’un appareil électronique placé dans un boîtier, saisissable d’une main, capable d’afficher les valeurs entrées sur un site web ouvert sur un ordinateur à quelques mètres.

    Par rapport aux critères de fonctionnement, le système développé a pour défaut que la coque semble manquer légèrement de solidité par sa finesse, et que le circuit à l’intérieur de la coque impose une pression sur les parois qui peut l’abimer sur le long terme. La coque pourrait avoir un creux plus grand pour le passage des fils du bouton afin que ce dernier reste collé à la paroi sans que ses fils sortent.

    Finalement, il semble que le projet puisse être amélioré par l’optimisation des dimensions de la coque et par l’ajout de la possibilité pour l’utilisateur de modifier le mot de passe pour se connecter au site web.

  • Projet CoOC : Robot de suivi automatique des stocks


    Equipe:

    • Apia Moya
    • Hoang Duong
    • Tanguy De Lanversin

    I. Contexte:

    L’industrie textile s’est transformée depuis quelques décennies. Innovations, scandales, nouvelles collections de sandales se succèdent à un rythme toujours plus rapide, fast fashion oblige! Une innovation particulière qui conquiert des parts de marché toujours plus nombreuses a particulièrement retenue notre attention: la RFID. Les étiquettes RFID ont peu à peu trouvé leur place dans le magasins, elles permettent de superviser les stocks plus facilement et rapidement, d’avoir une meilleure traçabilité sur les produits (provenance, authenticité…) et tout cela à des prix qui ne font que diminuer.

    Dans le cadre de notre projet CoOC de 2e année, nous avons donc réalisé un objet communicant en lien avec cette technologie RFID, répondant à un besoin concret de l’industrie textile. Nos enquêtes terrains nous ont en effet menées sur un sujet que l’on ne pensait pas aborder: la gestion des stocks. En interrogeant des salariés de magasins de vêtements et notamment suite à une entrevue avec une responsable de rayon chez Decathlon, nous nous sommes aperçus que tout le potentiel des étiquettes RFID n’était pas encore pleinement exploité. Aujourd’hui les salariés vont encore dans les rayons et les réserves pour scanner manuellement à l’aide d’une raquette RFID les produits en stock. C’est ce constat qui nous a poussé à réfléchir à une manière innovante, fiable et précise de gérer les stocks.

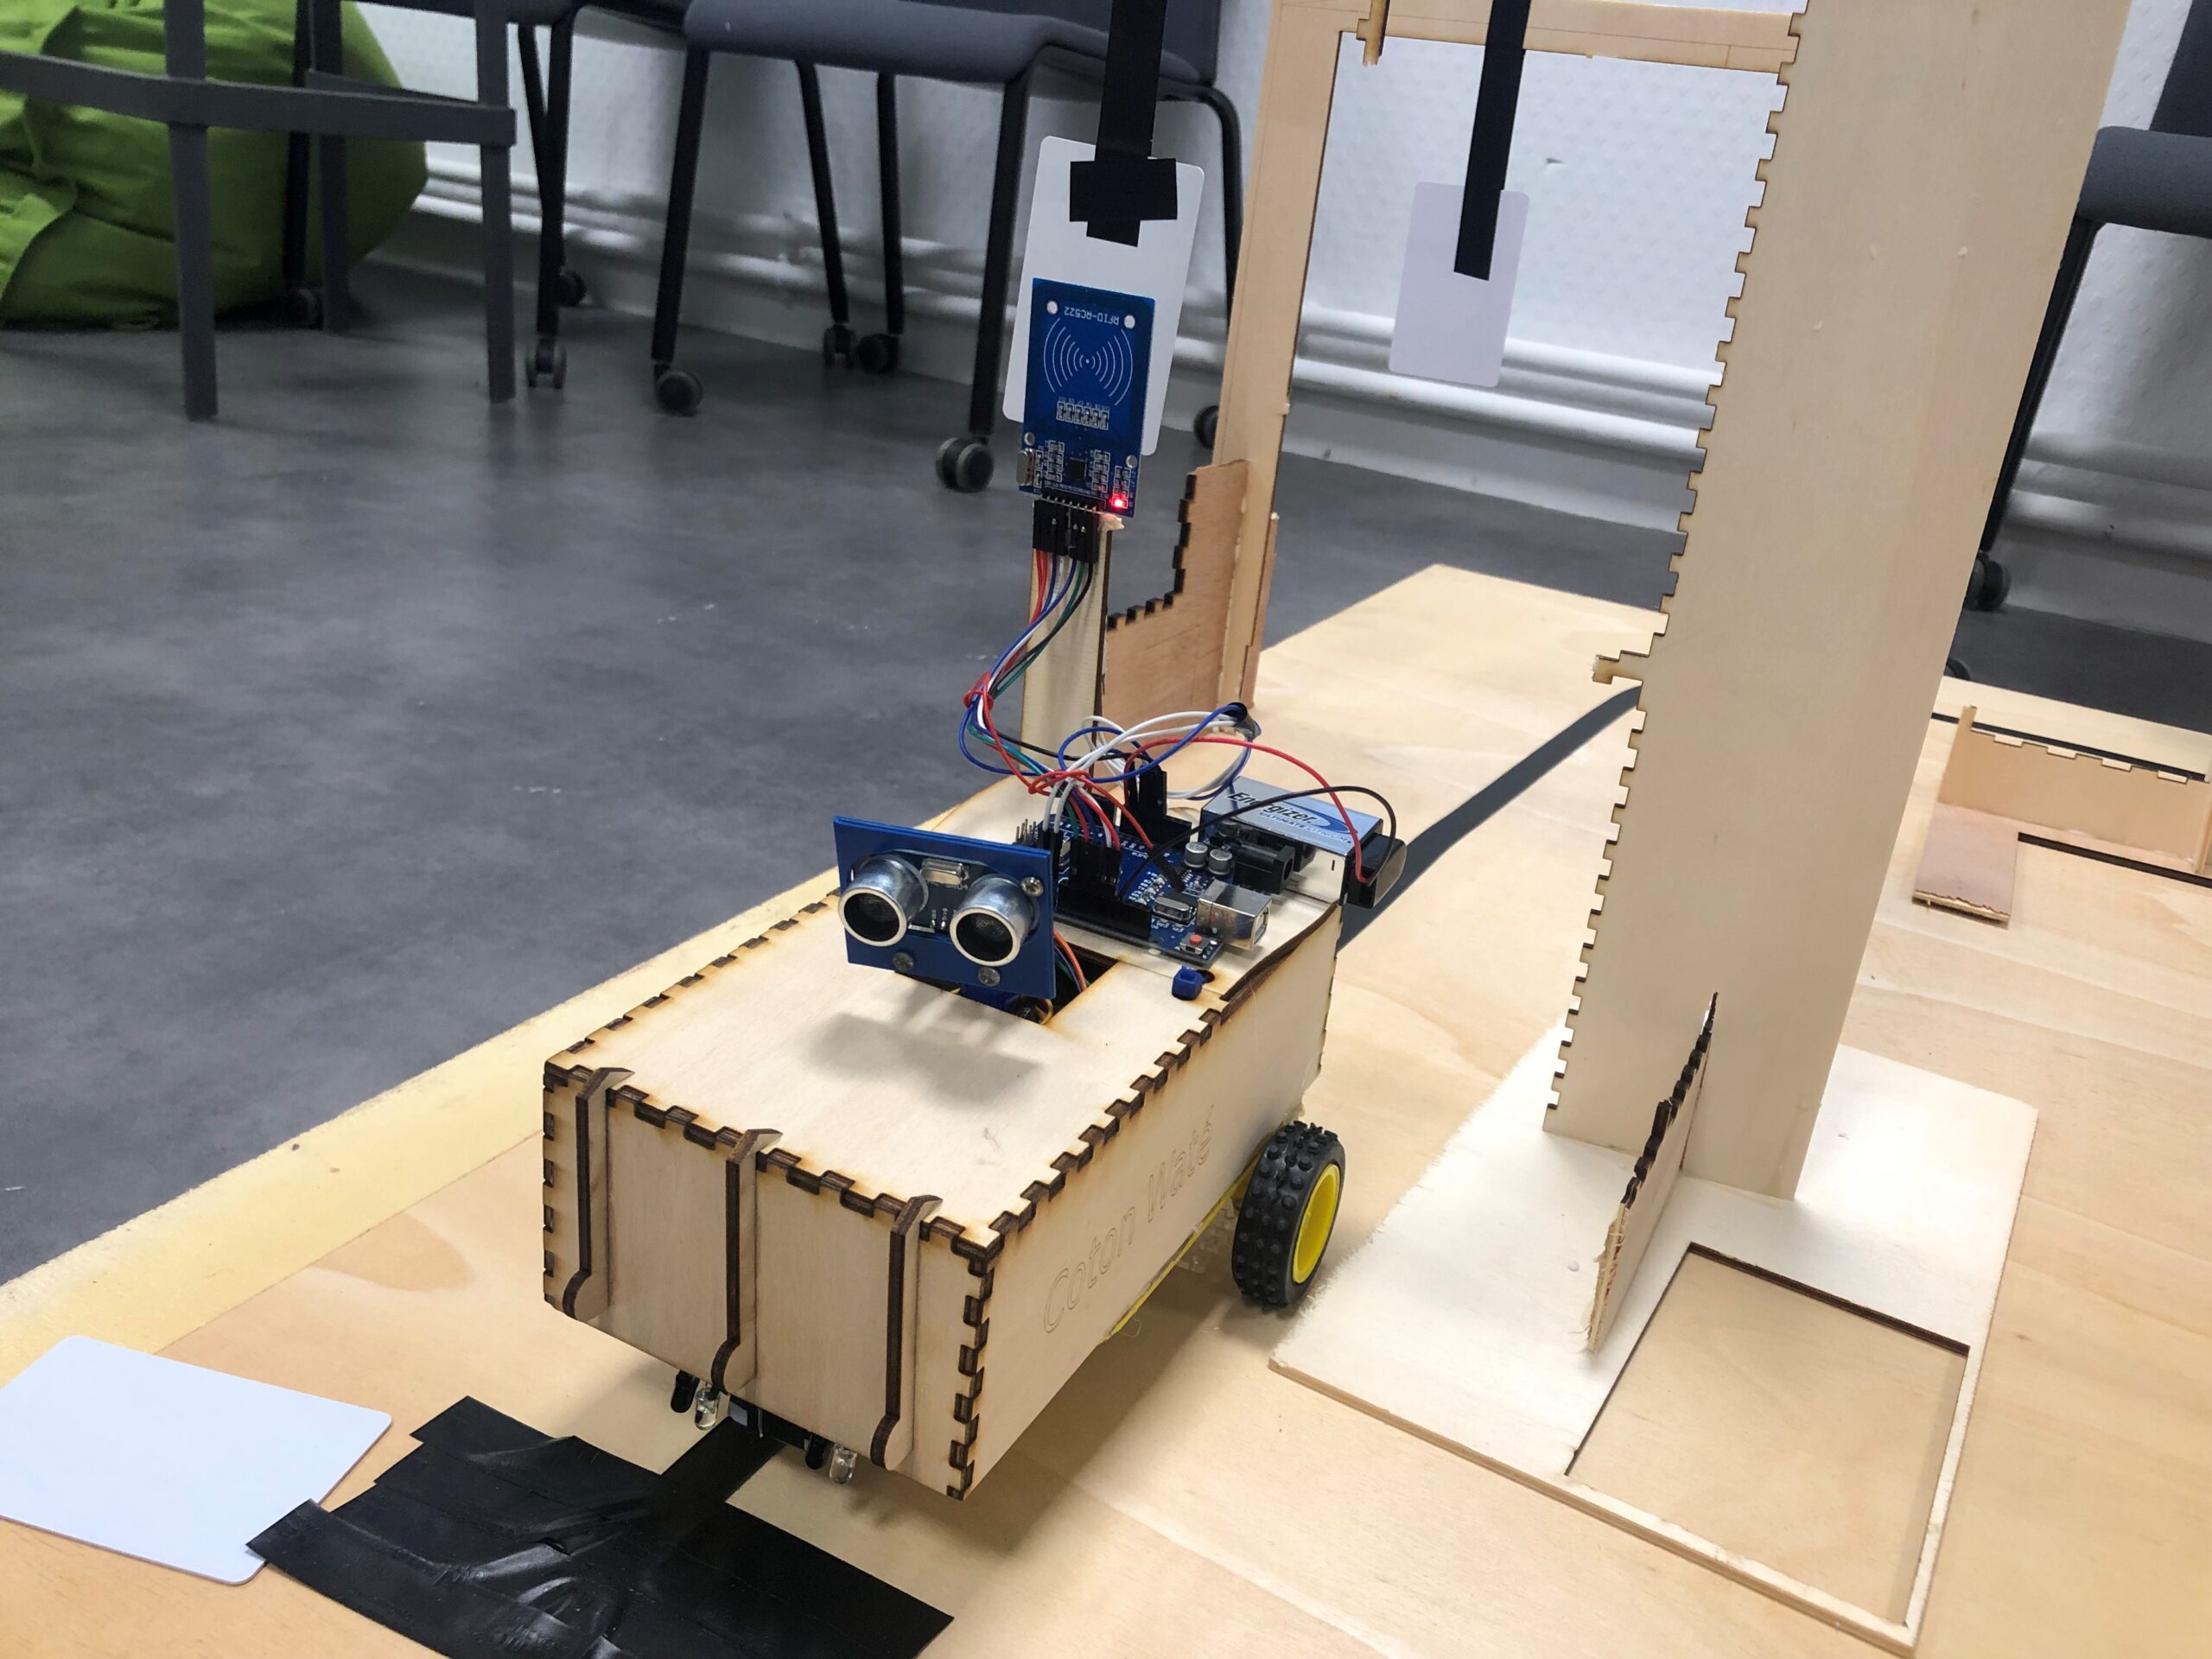
    Nous avons alors conçu un robot capable de suivre un chemin prédéfini (ici une bande au sol) pour parcourir des rayons, une réserve, un entrepôt tout en scannant les étiquettes RFID à proximité pour alimenter et mettre à jour la base de données où figurent les stocks de l’entreprise. Ce suivi automatisé des stocks permettraient d’éliminer la tâche rébarbative de scan et mise à jour des stocks pour les opérateurs, leur permettant ainsi de consacrer plus de temps sur le terrain pour conseiller les clients, arranger les rayons ou contribuer à d’autres tâches moins ingrates.

    Dans l’industrie textile, les entreprises utilisent très majoritairement des étiquettes équipées d’antennes RFID UHF passives, cette technologie alliant robustesse, finesse et surtout une capacité de détection de l’ordre de plusieurs mètres (selon la puissance du lecteur). Pénurie de composants oblige, nous n’avons pu travailler sur du RFID UHF et nous sommes donc tournés vers du RFID NFC dont le matériel était disponible au fablab de l’école.

    II. Notre robot en détails

    A. Vidéo explicative du fonctionnement du robot | Mise en situation

    B. Construction de la coque

    Nous avons décidé de concevoir la coque du robot à l'aide de la découpe laser du fablab. Certaines parties avaient été designées avec Tinkercad pour être imprimées en 3D (charnières) mais les délais pour imprimer en 3D étaient trop longs à cause d'une forte demande de la part des élèves. Nous avons donc construit toute la coque en contreplaqué avec la découpe laser, nous avons utilisé des serre-joints pour les pièces mobiles.

    La coque se devait d'être suffisamment rigide pour résister à des chocs minimes et pour maintenir certains composants électroniques bien en place. Certaines parties de la coque s'emboîtaient, d'autres nécessitaient d'utiliser de la colle à bois (pour renforcer la liaison ou maintenir 2 surfaces lisses ensembles)

    La découpe laser est une Rayjet Trotec pilotée par le logiciel Corel Draw 2018. La coque a été conçue avec le logiciel Inkscape (version 1.1), le fichier a été exporté au format SVG pour la découpe.

    Les lignes doivent respecter ces propriétés pour préparer les fichiers de dessin [1]:

    • Découpe: tracer des lignes rouges (épaisseur: Ligne Très fine ou 0,05mm / rouge pur RGB 255;0;0)
    • Gravure: Formes/Lignes/Dessins (vectorisés de préférence) en noir ou en niveau de gris.

    La taille du plateau de la Rayjet (donc de découpe max) : 457 x 305 mm

    Les dessins de la coque et des charnières ont été déposés sur un drive ouvert à tous avec le lien suivant: https://drive.google.com/drive/folders/1_IyIeHGhq1p6IS1zDbmX_LJn9qIRJx86?usp=share_link

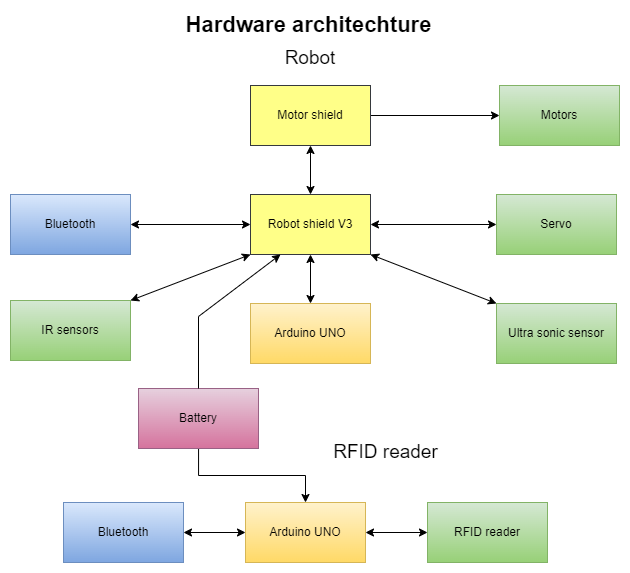
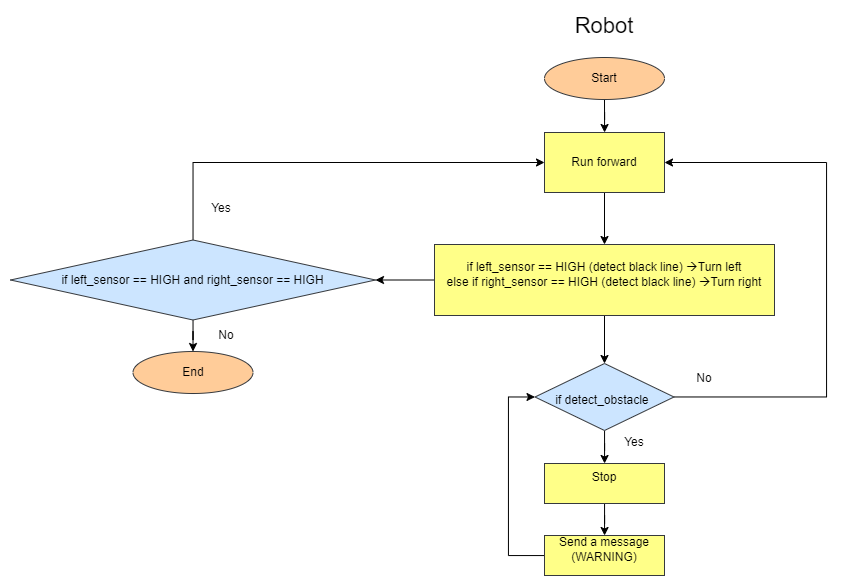
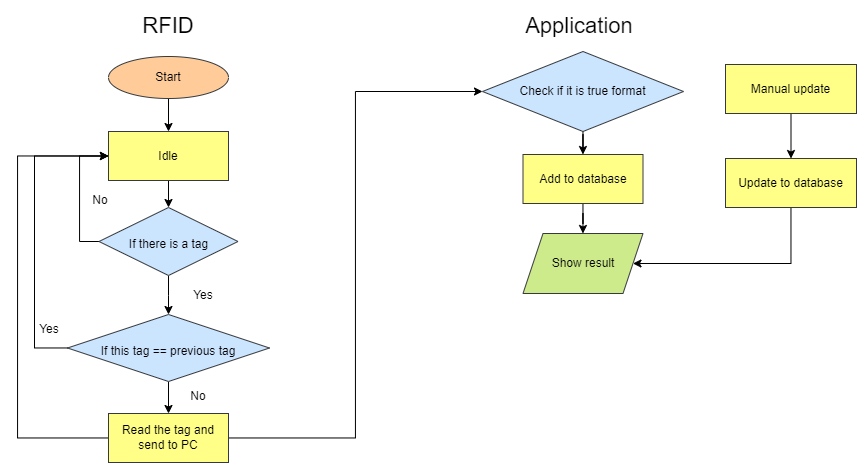
    C. Diagramme d’architecture matérielle/logicielle:

    D’architecture matérielle

    Organigramme du Robot, RFID et Application

    D. Matériel utilisé et montage électronique

    Liste des matériels:

    • 2 arduino UNO, 1 shield I/O (Basic IO shield), 1 shield de moteur (Rotoshield Motor Driver Shield for Arduino)
    • 2 capteurs IR : MH FC-51 (Breakout Receiver IR)
    • 1 capteur ultrasons : HC-SR04
    • 2 modules Bluetooth HC-05 (Silver Mate Bluetooth)
    • 1 lecture RFID : RC522
    • 1 servomoteur
    • batterie 9V, 4 pilles 1.5V

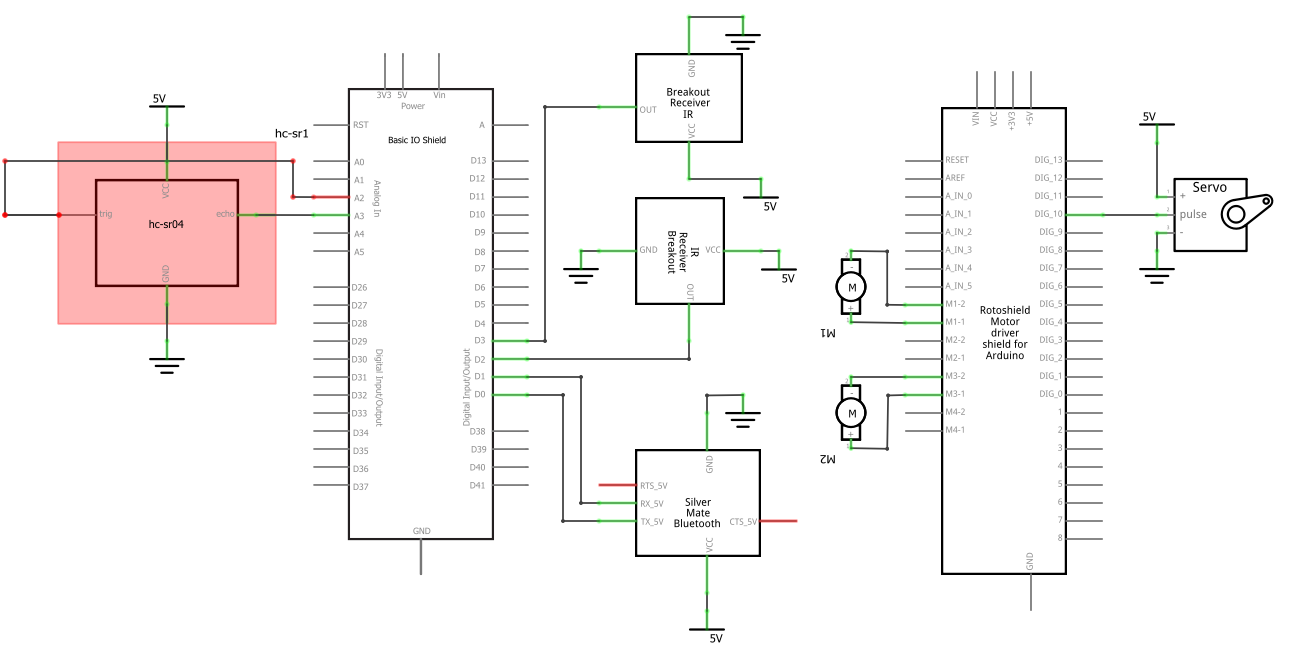
    Le schéma de robot:

    En fait, on a combiné 3 cartes: Arduino + I/O Shield (Augmenter des ports) + Motor Shield.

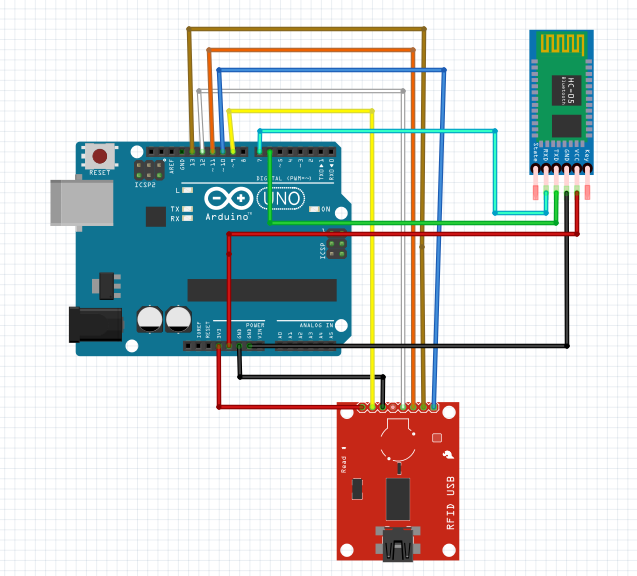
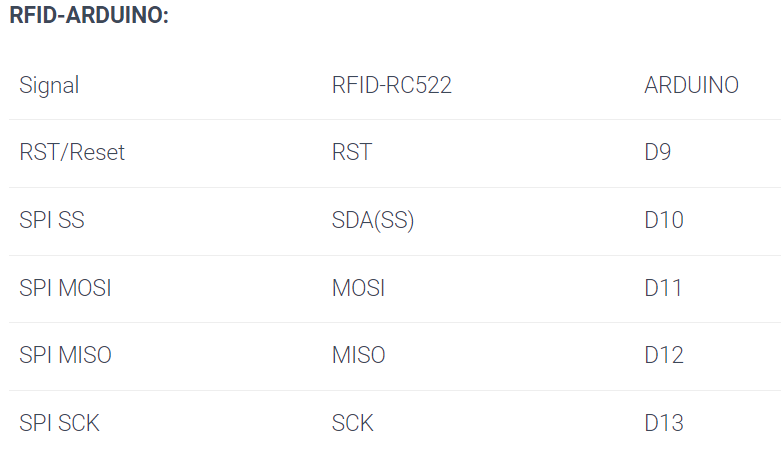
    Le schéma de RFID lecture:

    E. Plus informations sur Github: le lien de Github inclut le code source

    III. Perspectives:

    Nous avons pu identifier plusieurs perspectives d’amélioration de notre prototype:

    1. Monter et adapter un lecteur RFID UHF à notre robot pour envisager des tests à plus grande échelle sur le terrain
    2. Améliorer l’autonomie du robot et monter un système de batterie rechargeable plutôt que de changer les piles. Il est important de noter qu’en passant sur une technologie RFID UHF, le robot aura besoin de bien plus de puissance pour fonctionner, il faudra sans doute redimensionner toute l’alimentation du robot.
    3. Alimenter la base de données où figure nos stocks en passant pas un réseau wifi (et non une antenne bluetooth) pour augmenter la portée et pouvoir déployer le robot dans des magasins, entrepôts pouvant atteindre plusieurs milliers de mètres carrés de surface au sol
    4. Simplifier l’architecture électronique du robot, nous avons utilisé 2 cartes Arduino, 2 modules bluetooth pour des raisons pratiques de développement. On pourrait supprimer certains composants redondants pour réaliser une nouvelle architecture plus sobre et efficiente.

    Références:

    [1]Telefab IMT Atlantique : https://hub.imt-atlantique.fr/fablab/les-machines/decoupe-laser/

    [2]Guidage RFID: https://www.electronique-mixte.fr/microcontrolleurs/rfid-controle-dacces-par-badge-avec-arduino/

    [3]Building an easy Line Follower Robot using Arduino UNO: https://circuitdigest.com/microcontroller-projects/arduino-uno-line-follower-robot

    [4]A line follower robot from design to implementation: Technical issues and problems: https://www.researchgate.net/publication/224132741_A_line_follower_robot_from_design_to_implementation_Technical_issues_and_problems

    [5]Designing and Building a Line Following Robot: https://www.cs.york.ac.uk/micromouse/Papers/Building-a-line-following-robot.pdf

    [6]Line Follower and Obstacle Avoiding Robot: https://create.arduino.cc/projecthub/embeddedlab786/line-follower-and-obstacle-avoiding-robot-baa2bb

    Lien de la vidéo explicative du fonctionnement de notre robot: https://www.canva.com/design/DAFU3gN9cAY/KLp6XCv7cG02qRxa4Pgxzg/watch?utm_content=DAFU3gN9cAY&utm_campaign=designshare&utm_medium=link&utm_source=publishsharelink

    Lien du code git: le lien de Github inclut le code source

    Lien du drive contenant les dessins de la coque et des charnières: https://drive.google.com/drive/folders/1_IyIeHGhq1p6IS1zDbmX_LJn9qIRJx86?usp=share_link

  • Répartition dans le transport en commun et l’incertitude sur l’état des prochaines services

    Andrés Ricardo CÉSPEDES GARCÍA, Fabrice KOUAME, Daniel Alejandro TERÁN FERNÁNDEZ,

    23/10/2022

    Group 1

    Introduction

    Aujourd’hui le système de transport en commun est sans aucun doute le moyen le plus populaire pour se déplacer; il possède de nombreux avantages en réduisant les embouteillages et l’émission de gaz.  Cependant, il y a plusieurs raisons pour lesquelles les gens sont réticents à prendre les transports en commun : le manque de confort, la saturation du système, l’incertitude sur l’état de saturation du service suivant, l’augmentation des véhicules personnels, etc.   Ces problèmes dans les transports publics sont récurrents et doivent être résolus afin d’inciter d’avantages de personnes à son usage. Ce projet cherche à résoudre un vrai problème autour des moyens de transport.

    Description de la recherche et terrain

    2.1 Terrain

    Afin de mieux connaître les problèmes qui minent les transports en commun en France en général et à Brest en particulier, nous avons été en immersion sur le terrain à la recherche d’informations. Ceci avait aussi pour but de mieux cerner le sujet et de connaître les problématiques réelles auxquelles tous les acteurs de ce domaine font face au quotidien.

    Pour ce faire nous avons eu recours à différentes techniques d’enquêtes terrain : 

    • L’observation terrain

    Nous avons commencé l’enquête terrain par une observation non-participante qui nous a fait prendre connaissance de certains faits et situations. Ceci, dans le but d’observer les personnes en situation et être capable de ressortir d’éventuels problèmes qu’il peut y avoir.

    • L’entretien direct

    Après la phase d’observation nous avons interviewé, sur place, des passagers et aussi des conducteurs de bus et de tramway en vue de recueillir leur sentiment et leur avis sur le trajet et les transports en commun en général. D’autres entretiens ont eu lieu dans des parcs, des rues, afin d’avoir un maximum d’informations.

    Résultats et découvertes

    On a trouvé des conclusions pertinentes concernant les passagers, les chauffeurs et le fournisseur de transport en Brest, bibus.

    Le chauffeur perçoit qu’il n’existe pas de problème réel par rapport à la sécurité, mais il sait que les personnes âgés préfèrent être à l’avant du véhicule et être plus proche du conducteur car cela leur procure un sentiment de sécurité. C’est l’une des raisons pour lesquelles l’encombrement est plus accentué à l’avant des bus ou tramways que dans la partie arrière. Il y a des situations où le chauffeurs ou des contrôleurs du système (assistants de transport) demandent au passagers de se déplacer à la partie arrière, où il y a plus d’espace.

    Les réponses des passagers sont diverses. On trouve que le problème commun est l’incertitude sur le meilleur choix de services, en dépendant du besoin du passager. Ils prennent leur décision en priorisant le temps du trajet et le confort. Par rapport à d’autres questions comme la sélection d’un wagon peut être arbitraire ou en accord avec la réduction de la distance entre la place choisie et la sortie du véhicule. Par rapport à des observations réalisées, on voit que il est commun d’avoir plus d’encombrement, même s’il y a des sièges disponibles à l’arrière du transport.

    Après un entretien avec une collaboratrice du fournisseur Bibus, elle nous fait savoir que les problèmes d’encombrement ne sont pas des préoccupations couramment remontées vers la direction, et elle envisage partager la discussion avec l’équipe d’innovation de Bibus.

    En conclusion, il existe des problèmes par rapport au confort et la décision de choix de passagers pour améliorer ses trajets dans des moyens de transport. On rencontre aussi des problèmes adjacents qui peuvent être liés à la sécurité et au confort.

    2.2 État de l’art

    En utilisant des outils de recherche habile sur l’intranet de l’IMT et sur sites académiques libres, la révision documentaire s’est concentrée sur l’identification de la problématique, ainsi que des solutions déjà existantes. Le résultat permet de développer plus la compréhension du sujet et les réelles conséquences négatives de celui-ci.

    La problématique de l’encombrement a de nombreuses préoccupations différentes telles que les retards de transit et les coûts associés, l’augmentation du stress/de la fatigue liés aux déplacements et les pertes connexes de productivité économique, de santé et de sécurité, et le pickpocketing [1]. Certaines d’entre elles ont été exprimées dans les entretiens qu’on a mené. Il y a des usagers spécifiques comme les femmes enceintes, qui sont directement affectées par la façon de transporter les usagers puisque une expérience de trajet négative peut induire du stress et avoir un impact sur la grossesse et ses changements associés ce qui peut avoir des implications sur son bien-être et sa santé [2].

    On a trouvé que l’encombrement dans le transport en commun et dans chaque moyen de transport a été examiné dans plusieurs villes et pays avec des méthodes différentes [1] où les résultats sont variés [3][4][5][6]. En général, l’encombrement est un facteur important qui affecte le bien-être des passagers, par conséquent, il influence les passagers pour choisir l’un ou l’autre moyen de transport [4], il aussi est commun que des usagers arrêtent d’utiliser le transport en commun et commencent à utiliser une voiture ou un vélo personnel [5]. Il convient de souligner que les principaux facteurs de décision sont le confort et le temps dans le transport [3], lesquels peuvent changer de manière significative les décisions de l’usager et son expérience [4].

    Spécifiquement, dans la prise de décision des passagers quant au fait de prendre un tramway, un autobus ou encore le métro, des recherches montrent que c’est difficile d’établir une seule raison des usagers pour le choisir. Il est possible d’affirmer que, par exemple, en Corée du Sud, la distance à marcher à la destination est un facteur déterminant, mais est incertaine d’une manière générale[6].

    Identification de la problématique

    Après des recherches et l’enquête terrain effectuée, nous avons trouvé une problématique que nous jugeons intéressants et nous sommes prêts à traiter:

    Comment aider le passager à prendre la décision concernant le choix du véhicule (présent ou suivant) ainsi que l’entrée dans ce véhicule afin d’améliorer son confort et donc sa satisfaction à utiliser ce moyen de transport?

    La recherche a aidé à établir la réalité de la problématique initiale présentée dans différents environnements et des technologies déjà utilisées. Dans l’identification du problème, on peut voir qu’il y a un problème lié à d’autres dans le transport en commun comme le choix des passagers entre différentes méthodes de transport ou l’heure à laquelle le prendre. Il a de nouvelles considérations au moment d’identifier la problématique car il n’est pas seulement lié au confort, mais aussi au sens de sécurité et de diminuer le temps d’attente dans le transport. 

    Solutions déjà existantes

    Il y a plusieurs propositions de solution à ces problématiques telles que montrées dans l’article indien publié dans l’organisation IEEE [7]. Il développe une solution en bas des travaux antérieurs avec différentes conceptions technologiques pour proposer et désigner un système optique qui utilise une caméra pour obtenir des images et identifier l’encombrement dans le bus. Le système permet de distinguer la condition du transport en quatre catégories: Very low, low, high et very high.  Le travail décrit en [8] utilise des capteurs infrarouges (IR). Le système utilise des capteurs de proximité IR pour détecter la quantité de personnes  présentes à l’intérieur du bus et utilise le GPS pour obtenir l’emplacement en direct du bus et l’affiche sur une page Web.

    En [9], les auteurs ont développé un système dans lequel ils peuvent estimer la quantité des gens sur un environnement spécifique dans les images fixes. Ils ont utilisé une combinaison de méthodes telles que les points d’intérêt, l’analyse de Fourier, la décomposition en ondelettes, les caractéristiques GLCM et les détections de tête à faible confiance. En [10], les auteurs ont détecté l’affluence de passagers. Ils ont utilisé la fonction Haar et Algorithme Adaboost pour détecter la tête des passagers. Dans l’étude proposée par [11], les auteurs ont mis au point une technique basée sur les images. Ils ont utilisé des filtres pour modéliser la saturation  pour différentes tailles de têtes. Une autre solution proposée par [10] utilise le GPS et la RFID. Les détails sur l’emplacement du bus sont fournis via l’appareil GPS et les RFID sont utilisées par les auteurs  à l’entrée et à la sortie du transport pour calculer la quantité des sièges vacants dans les bus.

    Cette problématique se connecte avec d’autres situations dans le transport en commun comme la localisation des bus, du tramway ou la création de systèmes intelligents de transport qui veulent avoir des impacts positifs dans les trajets du passagers [13].

    Premières Hypothèses

    Après avoir étudié la problématique et les solutions existantes, nous allons construire des hypothèses sur la solution à venir afin de la concevoir correctement.

    • Les raisons d’insatisfaction des utilisateurs par rapport au transport sont liées au confort qui est dû à l’encombrement, au temps passé dans les arrêts à attendre et aussi à la sécurité.
    • L’une des causes de l’inconfort des usagers est liée à l’incertitude de ceux-ci quant à l’état de saturation du prochain véhicule de transport (bus ou tramway). 
    • Il n’y a pas d’information d’encombrement disponible  aux passagers pour choisir de meilleure manière leurs trajets.
    • Le problème existe dans les systèmes de bus, tramway, métro et dans quelques trains locaux (i.e. Les trains TER).

    References

    [1]J. Pel, N. H. Bel, et M. Pieters, « Including passengers’ response to crowding in the Dutch national train passenger assignment model », Transportation Research Part A: Policy and Practice, vol. 66, p. 111‑126, août 2014, doi: 10.1016/j.tra.2014.05.007.

    [2]E. O’Toole et N. Christie, « Pregnancy and commuting on public transport », Journal of Transport & Health, vol. 24, p. 101308, mars 2022, doi: 10.1016/j.jth.2021.101308.

    [3]M. Kim, S.-P. Hong, S.-J. Ko, et D. Kim, « Does crowding affect the path choice of metro passengers? », Transportation Research Part A: Policy and Practice, vol. 77, p. 292‑304, juill. 2015, doi: 10.1016/j.tra.2015.04.023.

    [4]Björklund et J.-E. Swärdh, « Estimating policy values for in-vehicle comfort and crowding reduction in local public transport☆ », Transportation Research Part A: Policy and Practice, vol. 106, p. 453‑472, déc. 2017, doi: 10.1016/j.tra.2017.10.016.

    [5]Ş. İmre et D. Çelebi, « Measuring Comfort in Public Transport: A case study for İstanbul », Transportation Research Procedia, vol. 25, p. 2441‑2449, janv. 2017, doi: 10.1016/j.trpro.2017.05.261.

    [6]Kim, S. Kwon, S. K. Wu, et K. Sohn, « Why do passengers choose a specific car of a metro train during the morning peak hours? », Transportation Research Part A: Policy and Practice, vol. 61, p. 249‑258, mars 2014, doi: 10.1016/j.tra.2014.02.015.

    [7]V. Meghana, V. Sarode, D. Tambade, A. Marathe, et N. Charniya, « Automated Crowd Management in Bus Transport Service », in 2020 International Conference on Electronics and Sustainable Communication Systems (ICESC), juill. 2020, p. 104‑109. doi: 10.1109/ICESC48915.2020.9155692.

    [8]Lavanya R, Sheela Sobana Rani K, Gayathri R, Binu D,’A Smart information system for public transportation using IoT’, International Journal of Recent Trends in Engineering and Research,vol.3,pp.222- 230,April-2017

    [9]Bansal, K.S. Venkatesh, People counting in high density crowds from still images, 2015, [online] Available: https://arxiv.org/abs/1507.08445

    [10]Wang and M. Tian, « Passenger Flow Direction Detection for Public Transportation Based on Video, » 2010 International Conference on Multimedia Communications, Hong Kong, 2010, pp. 198-201

    [11]Zhang, D. Zhou, S. Chen, S. Gao and Y. Ma, « Single-Image Crowd Counting via Multi-Column Convolutional Neural Network, » 2016 IEEE Conference on Computer Vision and Pattern Recognition (CVPR), Las Vegas, NV, 2016, pp. 589-597.

    [12]Selvapriya P R, M. Mundada, « IoT Based Bus Transport System in Bangalore », International Journal of Engineering and Technical Research (IJETR), février 2015

    [13] L. Raju, S. Sobana Rani, G. Ram, et B. Dennison, « A Smart Information System for Public Transportation Using IoT », International Journal of Recent Trends in Engineering & Research, vol. 3, p. 222‑230, avr. 2017, doi: 10.23883/IJRTER.2017.3138.YCHJE.

    [14]Rajput, M. Chaturvedi, et V. Patel, « Opportunistic sensing based detection of crowdedness in public transport buses », Pervasive and Mobile Computing, vol. 68, p. 101246, oct. 2020, doi: 10.1016/j.pmcj.2020.101246.

  • Zanimo – Etat de l’art

    Dans le cadre du projet fil rouge de la TAF CoOC, nous rédigeons ce document qui est un état de l’art du problème auquel nous apporterons une solution à la fin de ce projet.

    Sommaire

    • Introduction
    • Mise en contexte
    • Exploration du problème
    • Apport de l’état de l’art dans notre démarche
    • Premières hypothèses
    • Conclusion
    • Références

    Auteurs

    • Le Kim NGUYEN
    • Moussa OYEWOLE
    • Divya RAMDOO
    • Maxime RICORDEAU

    Introduction

    Nous sommes un groupe de 4 personnes à réaliser ce projet et 3 d’entre nous ont un animal de compagnie. Ce qui justifie les statistiques d’une étude réalisée par Facco/Kantar TNS, disant que 49,9 % des Français, soit près d’un foyer sur deux, déclarent posséder au moins un animal de compagnie [1].

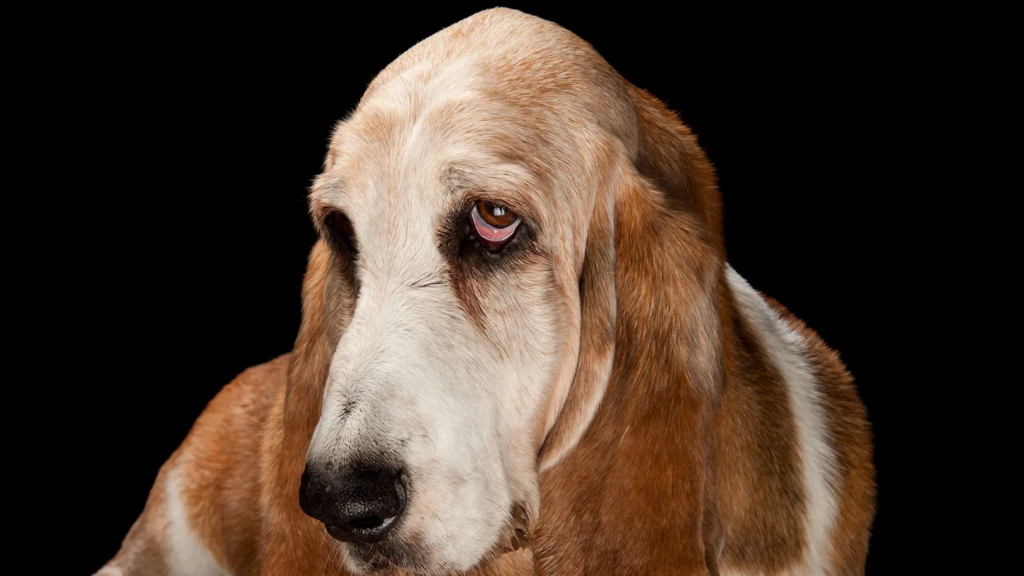
    Photographie de Joël SARTORE, National Geographic Photo ARK

    Cependant, triste est de constater que plus de 60 000 animaux domestiques sont déclarés comme abandonnés ou perdus chaque année en France [2].
    Nous nous sommes donc donnés pour mission d’identifier un problème pour limiter ce triste record que détient la France et qui sature les fourrières et les refuges d’animaux.


    Mise en contexte

    Comme énoncé dans l’introduction, plus de 60 000 animaux domestiques sont déclarés comme perdus ou abandonnés en France [2]. Si la plupart des animaux domestiques sont pucés, les seuls pouvant identifier les maîtres en lisant les puces sont des organismes spéciaux comme la police, les vétérinaires, etc.
    Les individus ayant perdu leurs animaux, ne peuvent savoir où ces animaux se trouvent et ceux qui trouvent des animaux perdus, ne peuvent connaître le propriétaire de l’animal qu’en le rendant aux personnes ayant l’outil pour lire la puce d’identification.

    Avec l’incapacité des maîtres à fournir assez d’efforts pour la recherche d’un animal par manque de temps ou de volonté, le nombre d’animaux perdus et abandonnés augmentent de plus en plus [4]. Les fourrières et les refuges sont saturés et manquent de personnel. C’est ce que nous as confirmé Camille, bénévole au refuge l’Arche de Noé de Brest, lors de notre enquête de terrain.

    Promenade avec un chien Jack Russel, dreamstime.com

    Pour remédier à cela, nous allons donc traiter le problème de la géolocalisation des animaux domestiques. Cela permettra aux maîtres d’être rassurés et de connaître la position de leurs “amis poilus” mais aussi aux particuliers d’identifier le propriétaire d’un animal.


    Exploration du problème

    La géolocalisation des animaux domestiques est une problématique traitée par de nombreuses techniques, dont 4 principales :

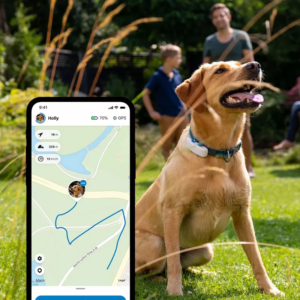
    Tractiv GPS Dog 4, ornibird.com
    • Les colliers électroniques avec des systèmes GPS synchronisés à des applications mobiles ;
    • Les colliers avec des tags RFID et des code-barre d’identification ;
    • Des clôtures pour délimiter le périmètre de circulation d’un animal de compagnie ;
    • Des balises pour délimiter le périmètre maximum autorisé à l’animal de compagnie.
      Ces techniques sont utilisées par plusieurs produits qu’on retrouve sur Internet.

    Ces produits permettent d’avoir une certaine visibilité sur l’emplacement de nos animaux de compagnie.


    Apport de l’état de l’art dans notre démarche

    Après plusieurs recherches documentaires sur Internet, nous savons donc que notre problème peut être résolu partiellement par des outils. Mais, les solutions intéressantes présentes sur le marché sont coûteuses (voir tableau comparatif ci-dessous) et peuvent être un peu compliquées au niveau de la manipulation pour des personnes n’étant pas très douées avec les outils technologiques.

    Nom Prix  Abonnement compris Prix de l’abonnement Durée de batterie
    Tractive GPS Dog 49,99€ Non 14€ / mois 7 jours max
    Weenect dogs 49,99€ Non 9,99€ / mois 3 jours max
    Lookat 125€ Oui 0€ 2 jours max
    CaniGPS 130,90€ Oui 0€ 16 jours max


    Nous avons donc décidé de faire d’autres entretiens auprès de maître d’animaux de compagnie afin de comprendre pourquoi les solutions existantes sont peu utilisées. Et si malgré tout, les prospects sont intéressés par ces solutions, mais ne les utilisent pas à cause de certaines contraintes, nous essayerons d’apporter une solution innovante, simple et adaptée à la majorité des propriétaires d’animaux.


    Premières hypothèses

    En amont des futurs entretiens, nous pensons que les solutions existantes sont peu utilisées car :

    • Elles sont coûteuses ;
    • Les gens ne voient pas l’intérêt d’acheter ces outils pour des animaux de compagnie ;
    • Les solutions ne sont pas facilement utilisables par des personnes pas très douées avec la technologie.

    Ces hypothèses seront confirmées ou infirmées avec les entretiens que nous ferons avec les propriétaires d’animaux.


    Conclusion

    Fort et de constater que les animaux de compagnie sont aujourd’hui indissociables de notre vie d’être humains. Il est triste alors de constater qu’ils sont également de plus en plus abandonnés ou perdus pour diverses raisons, aux conséquences sociales et économiques. D’autant plus que la France est le pays européen avec le taux d’abandons et de pertes déclaré le plus élevé [4].

    A notre échelle, ne pouvant pas directement agir sur l’abandon des chiens, nous avons décidé d’agir sur les pertes d’animaux. Un sujet plus abordable pour nous, permettant toujours de diminuer ce chiffre colossal de 70 000 animaux abandonnés ou perdus [1].

    Mais puisque des solutions existent pour limiter les pertes d’animaux, alors pourquoi sont-elles rarement utilisées ? Les solutions actuelles, sont-elles trop chères ou juste pas adaptées ? La prochaine étape de la réalisation de notre projet consistera à répondre à ces questions. C’est pourquoi nous interrogerons dans les jours à venir la cible de notre solution : les propriétaires d’animaux fugueurs !


    Références

    [1] “Marché des animaleries : les chiffres et les statistiques”, Modèles de Business Plan.
    https://www.nationalgeographic.fr/animaux/les-francais-champions-deurope-de-labandon-des-animaux-de-compagnie

    [2] “Les Français champions d’Europe de l’abandon des animaux de compagnie”, National Geographic.
    https://www.nationalgeographic.fr/animaux/les-francais-champions-deurope-de-labandon-des
    -animaux-de-compagnie

    [3] “Un tiers des foyers français possède un chien, selon un sondage”, Le Figaro.
    https://www.lefigaro.fr/animaux/un-tiers-des-foyers-francais-possede-un-chien-selon-un-sondage-20220413

    [4] “La lutte contre l’abandon des animaux de compagnie”, Ministère de l’agriculture et de la souveraineté alimentaire.
    https://agriculture.gouv.fr/la-lutte-contre-labandon-des-animaux-de-compagnie

    [5] “CANIGPS® 909 | Collier GPS Chien/Chat Sans Abonnement”, Cani GPS.
    https://canigps.com/products/canigps-collier-gps-chien-sans-abonnement

    [6] “Collier GPS pour chiens avec suivi d’activité | Tractive”, Tractive.
    https://tractive.com/fr/pd/gps-tracker-dog

    [7] “Weenect Dogs 2 – GPS pour chien | Boutique en ligne”, Weenect.
    https://www.weenect.com/fr/fr/collier-gps-chien/weenect-dogs-2/

    [8] “Mini traceur GPS Lookat pour chats”, Localiz.
    https://www.localiz.io/boutique/mini-traceur-gps-lookat/


  • PILOTIS – Solution technique

    Equipe

    AÏDOUNE Nicolas

    BAUVOIS Nicolas

    ELIAYAN Matys

    BELLERY Marianne

    I – Contexte

    Dans le cadre du projet fil rouge de la TAF CoOC nous réaliserons le pré-prototype d’un objet communicant. Nous avons choisi de nous intéresser au problème des sinistres provoqués par les dégâts des eaux. En 2015, plus d’un million de dégâts des eaux ont été recensés dans des maisons particulières en France, occasionnant des dégâts estimés à 2,5 milliards d’euros. En effet, en moyenne, le coût lié à un dégât des eaux est autour des 1500€. Pourtant, pour éviter tous les dégâts, il suffit d’agir dans les 30 premières minutes qui suivent l’apparition de l’eau. Et pour éviter des dégâts majeurs, les compagnies d’assurances conseillent d’agir avant que le niveau de l’eau n’atteigne les 15 cm. En plus de cela, le chiffre le plus marquant à ce sujet est que 93% de ces sinistres sont liés à des fuites domestiques qui auraient donc pu facilement être évités. Dans le cadre de notre projet nous nous sommes non seulement intéressés à ces sinistres évitables, mais également aux 7% restants, c’est-à-dire aux inondations occasionnées par les crues, les tempêtes, ou encore les submersions marines.

    La problématique soulevée par l’équipe est celle de la prévention des différents types de dégâts des eaux qui sont la cause n°1 des sinistres habitation en France. En effet, nous avons constaté qu’en plus de représenter un coût relativement élevé, cela concerne tous les ans de nombreux foyers dont le nombre risque d’augmenter avec le dérèglement climatique. Ainsi, nous cherchons à  trouver un moyen de limiter les dommages matériels causés par ce type d’événements. Ceci nécessite donc de détecter rapidement le début d’un sinistre et d’en informer le sinistré.

    II – Réalisation

    Le matériel que nous avons utilisé : 

    • Une carte Arduino Uno
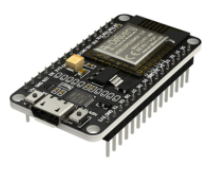
    • Un module wifi NodeMCU ESP8266
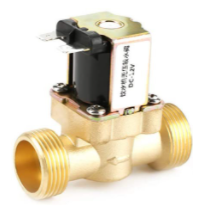
    • Une électrovanne normalement ouverte
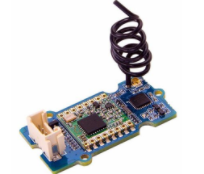
    • Deux modules grove LoRa Radio x2
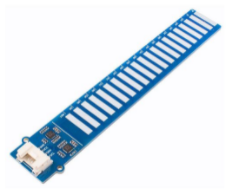
    • Un capteur de niveau d’eau Grove 101020635
    • Une résistance de 22kΩ
    • Un smartphone android
    • Plusieurs câbles
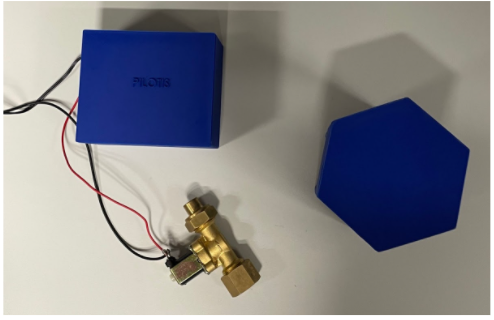
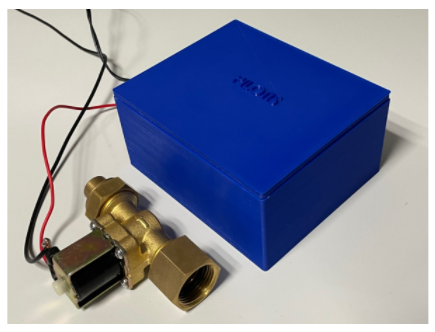
    • Un boîtier “Gateway” réalisé à partir d’une impression 3D
    • Un boîtier “Détecteur” réalisé à partir d’une impression 3D
    • Une alimentation stabilisée
    • Un bîtier pour piles 9V et sa pile
    • Un module Grove base shield 103030000
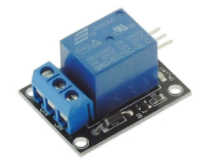
    • Un relais 5V
    • Une alimentation MicroUSB


    1 ) Prototype

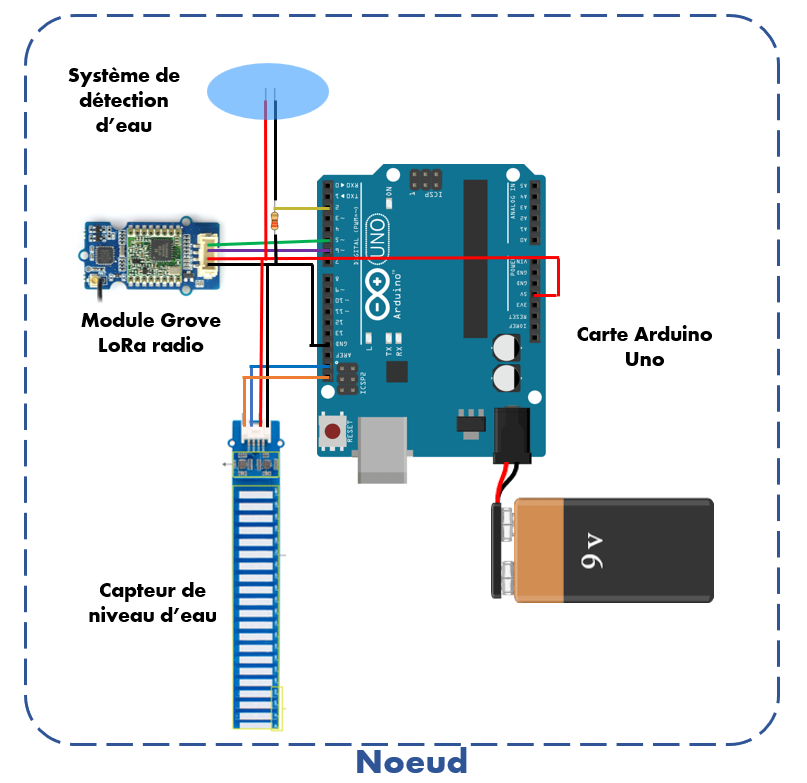
    L’architecture de notre prototype suit un schéma classique en IoT, il est composé de deux parties : un nœud et une gateway. Le nœud représente la partie détecteur du prototype qui relève les différentes informations avec ses capteurs. La gateway reçoit les différentes données du nœud et réalise différentes actions en réponse à ces informations.


    a . Gateway


    La gateway du prototype représente la partie liée au circuit d’eau du domicile. Son rôle est de recevoir les informations qui proviennent du nœud et de les traiter pour agir en conséquence. Ainsi, en recevant une alerte de détection d’eau, la gateway s’occupe de couper l’eau du domicile et déclenche une notification sur le smartphone de l’utilisateur pour lui signaler. De plus, en cas de nouveau message de la part du nœud indiquant une évolution de la situation, le module déclenche une nouvelle notification afin d’informer l’utilisateur en temps réel. 

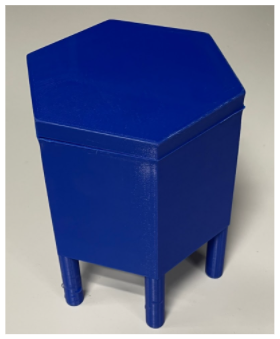
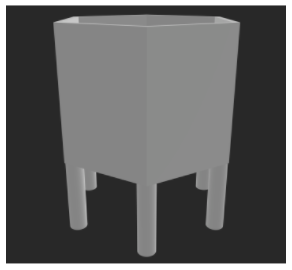
    Le boîtier de la gateway a été réalisé par impression 3D. Une boîte en PLA de dimensions 120mmx100mmx65mm permet de contenir le NodeMCU ESP8266, le relais et le module Grove LoRa radio. Le modèle de ce boîtier a été réalisé à l’aide de Solidworks. Un trou sur le côté permet de faire passer les fils de l’électrovanne qui se situe à l’extérieur du boîtier mais aussi le câble d’alimentation secteur pour le NodeMCU.

    Pour éviter de conserver une breadboard dans le boîtier afin d’avoir un montage plus propre et gagner de la place, nous avons soudé tout le circuit. 


    b . Noeud

    Le rôle de la partie nœud est de détecter l’eau et d’envoyer les informations récoltées à la gateway. Ainsi, le module doit être capable de détecter un simple filet d’eau comme une hauteur d’eau de plusieurs centimètres. Dans un premier temps, la détection d’eau est signalée à la gateway, puis, si la hauteur d’eau est amenée à changer, elle est également communiquée. Enfin, le module est capable de détecter la stabilisation du niveau d’eau et de le signaler à la gateway, qui préviendra à son tour l’utilisateur..


    Afin de pouvoir mesurer une hauteur d’eau, il était nécessaire de concevoir un boîtier haut de plusieurs centimètres qui permet également d’éviter que le système prenne l’eau. Il contient la carte arduino UNO, le module Grove LoRa, le capteur de niveau d’eau Grove et le système de détection de filet d’eau. Le boîtier a été réalisé en PLA par impression 3D. 


    2 ) Electronique

    A. Partie noeud

    a . Carte Arduino Uno

    Afin de piloter la partie nœud de notre objet, nous avons utilisé une carte de développement  Arduino UNO, qui dispose du microcontrôleur ATmega328P. Pour programmer son fonctionnement, il suffit d’écrire un programme sur l’IDE Arduino puis de téléverser ce code sur la carte via son port USB. Cette carte communique avec les différents composants du nœud et les alimente en énergie électrique. Elle est elle-même alimentée par une pile 9V via sa prise jack.


    b . Capteur de niveau d’eau Grove 101020635

    Afin de mesurer précisément la hauteur d’eau en temps réel au cours d’un sinistre, nous avons décidé d’utiliser ce détecteur de niveau d’eau capacitif compatible de Seeedstudio. Une fois plongé dans l’eau, ce capteur mesure la hauteur d’eau avec 5 mm de précision à l’aide de ses cellules conductrices, et communique cette information à la carte Arduino via son bus I2C(ports SDA et SCL). Ce capteur est alimenté en 5V via le port 5V de la carte Arduino.


    c . Montage de détection de filet d’eau


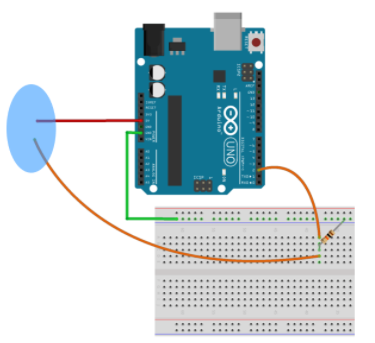
    Le capteur de niveau d’eau présenté dans la partie précédente est très efficace lorsque la hauteur d’eau dépasse 5 mm, cependant il est incapable de détecter un filet d’eau. En réalité, la grande majorité des capteurs de niveau disponibles sur le marché sont faits pour mesurer des niveaux d’eau dans des réservoirs, et sont donc incapables de mesurer une très faible couche d’eau. Nous avons donc décidé de concevoir notre propre circuit de détection, en optant pour un montage très simple.

    En effet, nous avons simplement réalisé un circuit représenté ci-dessus reliant l’alimentation 5V de l’Arduino à une résistance de 22K ohm reliée à la masse. On mesure la tension de cette résistance en la reliant à une broche numérique de la carte Arduino. En cas de présence d’un filet d’eau, le circuit est fermé, et la carte Arduino mesure une tension positive aux bornes de la résistance. Ce montage nous permet donc de détecter un potentiel dégâts des eaux dès l’instant où un filet d’eau atteint la partie nœud de notre objet.


    d . Module Grove LoRa Radio

    Afin d’assurer la communication sans fil longue portée entre les parties nœud et gateway de notre objet,  nous utilisons deux modules LoRa Radio Grove, l’un placé dans le boîtier de détection, l’autre dans le boîtier de transmission. Ces deux modules communiquent selon le protocole LoRa à une fréquence de 868 MHz. Chaque module peut jouer le rôle d’émetteur ou de récepteur, cependant nous utilisons le module du nœud comme émetteur et le module de la gateway comme récepteur. Nous avons choisi ce module LoRa car il permet une communication de bonne qualité même lorsque que l’émetteur et le récepteur sont situés à deux étages différents d’un domicile. Ce critère est crucial car l’utilisateur de Pilotis placera logiquement la partie nœud de l’objet dans une pièce de son domicile particulièrement vulnérable aux dégâts des eaux, or il s’agit souvent du sous-sol. Au contraire, la gateway est située au niveau de l’arrivée d’eau, donc au rez de chaussée.


    e . Schéma de l’architecture

    B. Partie gateway

    a . Module Wifi NodeMCU ESP 3266

    Afin de connecter la gateway à internet, nous avons utilisé un Module Node MCU ESP8266. Ce module contient un module ESP8266, il s’agit d’un circuit intégré  à microcontrôleur avec connexion Wi-Fi développé par le fabricant chinois Espressif. Ce module de quelques centimètres permet de connecter un microcontrôleur à un réseau Wi-Fi et d’établir des connexions TCP/IP avec des commandes Hayes. Ainsi, ce module wifi permet de contrôler les composants de la partie gateway(comme une carte Arduino), mais aussi d’envoyer des requêtes URL à l’API  qui s’occupe de l’envoi de notification au smartphone de l’utilisateur(cf. partie 4). 

    b . Electrovanne et relais

    Afin que notre objet communiquant soit capable de couper le circuit d’eau domestique au cas de détection d’eau, nous l’avons doté d’une électrovanne. Il s’agit d’une vanne commandée électriquement permettant d’agir sur le débit d’eau d’un circuit.. Nous avons choisi une vanne dite tout ou rien, c’est-à-dire étant soit ouverte soit fermée. Son état change suivant qu’elle soit alimentée électriquement ou non, et elle est dite “normalement ouverte” car elle est ouverte en l’absence d’alimentation électrique, et se ferme lorsqu’elle est mise sous tension. L’électrovanne est alimentée en 12V par une alimentation stabilisée reliée au secteur.

    Pour piloter cette électrovanne, nous utilisons un relais électromécanique. Il s’agit d’un organe électrique permettant de distribuer la puissance à partir d’un ordre émis par la partie commande. Ainsi, un relais permet l’ouverture et la fermeture d’un circuit électrique de puissance à partir d’une information logique. Dans le cas de Pilotis, la commande logique d’ouverture ou fermeture provient d’une sortie numérique du module NodeMCU, et le circuit électrique concerné est le circuit d’alimentation de l’électrovanne. Dès lors, en cas de détection d’eau sur le sol, le programme téléversé dans le module NodeMCU ordonne l’envoi d’une commande logique entraînant la fermeture du relais, donc la mise sous tension de l’électrovanne et la coupure du circuit d’eau. Cela permet de stopper une éventuelle fuite provenant du circuit domestique.


    c . Schéma de l’architecture

    3 ) Code Arduino


    Les programmes pilotant le fonctionnement des parties nœud et gateway de l’objet sont dans un répertoire Github disponible via ce lien : https://github.com/NicoAdn/pilotis/tree/main.


    4 ) API PushingBox / Application PushingBullet


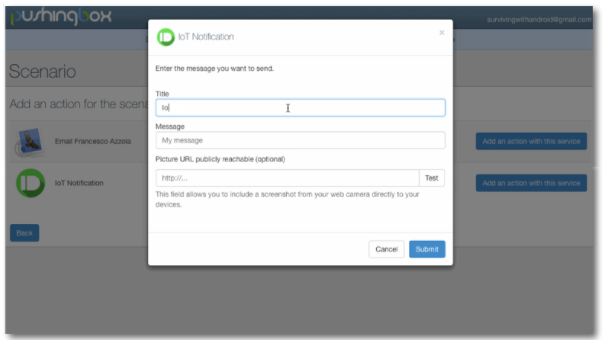
    Afin de pouvoir recevoir des notifications, il était nécessaire d’avoir une interface utilisable sur smartphone. Dans un souci de temps, nous avons décidé de ne pas développer cette partie nous même et de nous reposer sur une API existante, simple à mettre en place et à utiliser pour se concentrer sur la réalisation du prototype physique. 

    Ainsi, nous avons couplé l’utilisation de l’API PushingBox, qui permet d’envoyer des notifications, et de l’application PushBullet, qui permet de les recevoir sur son téléphone.


    Configuration des notifications sur le téléphone

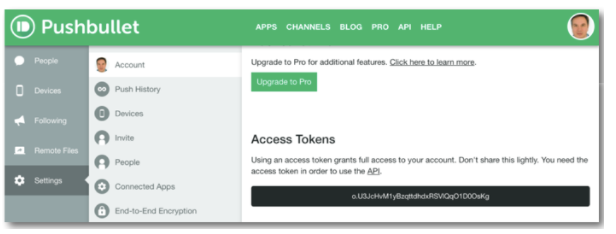
    • Dans un premier temps, il faut télécharger l’application PushBullet (disponible uniquement sur Android) et copier le lien qui est dans “Access Tokens.
    • Il faut ensuite créer un compte sur PushingBox et ajouter un nouveau service en copiant le lien “Access Tokens”. 
    • Après cela, il faut créer un nouveau scénario dans lequel on ajoute une nouvelle action.


    • Enfin, il faut copier le Device Id et l’insérer dans le Code(voir Github).

    Configuration des notifications sur un nouveau téléphone à partir d’un compte Google :

    • Tout d’abord, il faut télécharger l’application PushBullet. 
    • Puis se connecter via le compte Google Pilotis.


    III – Résultats et perspective


    Le projet PILOTIS, visant à créer un objet connecté permettant de prévenir les dégâts des eaux, s’est conclu sur la mise en place d’un prototype fonctionnel sous la forme de deux parties : une gateway et un nœud. Ces deux parties possèdent leur boîtier imprimé en 3D et le système complet permet de recevoir des notifications sur son téléphone qui s’adaptent à la situation.


    Cependant, il y a quelques améliorations possibles au système. Dans un premier temps, l’ajout de boutons permettant de réinitialiser les différentes parties du prototype permettrait d’éviter d’avoir à mettre celui-ci hors tension puis sous tension pour le rendre à nouveau fonctionnel après un cycle d’utilisation. Ensuite, nous avons constaté qu’après l’allumage il est parfois difficile de savoir si le programme est opérationnel. En effet, il est nécessaire que le programme se connecte en wifi pour être fonctionnel et cette étape prend un temps qui peut varier en fonction des situations. Il serait donc intéressant d’ajouter des LEDs ou des composants produisant du son afin de permettre à l’utilisateur d’avoir des informations sur l’état du système(en démarrage, en cours de connexion, prêt à l’emploi…).


    De plus, l’ajout d’un système d’alerte lumineuse et sonore se déclenchant en cas de détection d’eau et évoluant selon l’état de la situation serait souhaitable. En effet, les  fuites et les inondations arrivent aussi la nuit, dès lors une notification ne suffit pas forcément à prévenir l’utilisateur, qui peut avoir mis son téléphone en mode avion ou l’avoir éteint.  Enfin, le développement d’une application PILOTIS  améliorant l’interface utilisateur et permettant de nouvelles fonctionnalités (réinitialisation du système à distance, configuration de la connexion wifi sans avoir à modifier le code etc…) apporterait une réelle valeur ajoutée au produit.


    IV – Vidéo de démonstration

  • réCup – Méthodologie de l’étude terrain

    GROUPE : Vincent GUILLON – Raphael VOYER – Arthur PILETTE – Pierre DUGAST

    I. Organisation générale du groupe

    L’étude terrain est la partie cruciale du projet. C’est à partir des informations collectées lors de cette étude que l’ensemble du projet est construit. Il est donc nécessaire d’adopter une méthodologie rigoureuse afin de réaliser cette phase dans les meilleures conditions et garantir la réussite du projet. Nous avons ainsi décidé de scinder notre groupe de quatre en sous-groupe de deux membres :

    • Le premier sous-groupe est chargé des recherches inhérentes à l’état de l’art inhérentes
    • Le second sous-groupe est focalisé sur l’étude terrain

            1. Tâches nécessaires à la préparation de l’étude terrain 

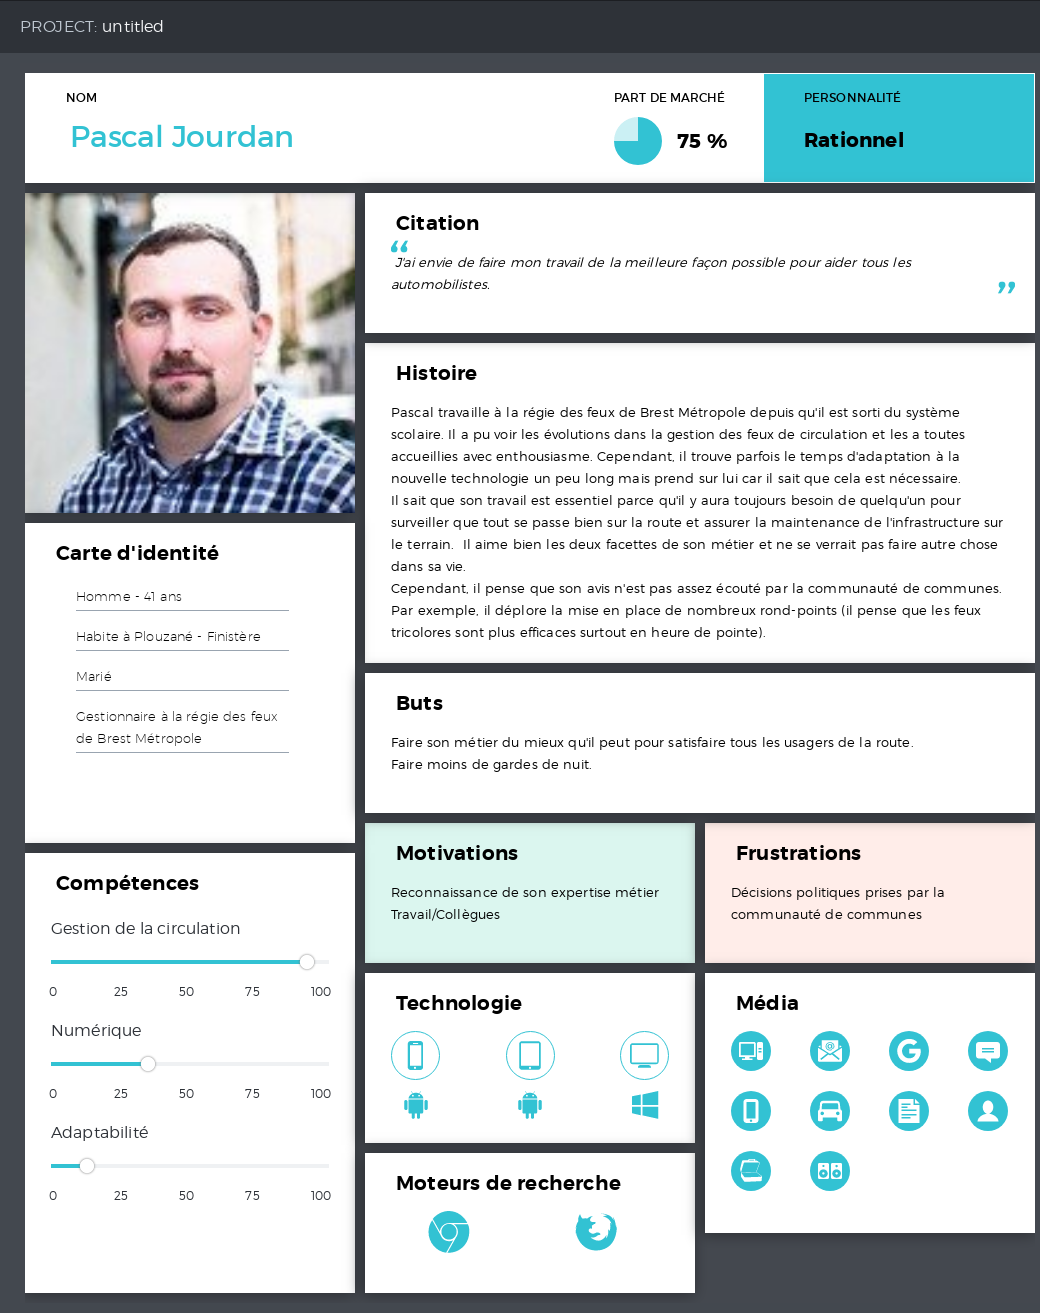
    Le second sous-groupe a donc plusieurs tâches à sa charge. Il doit d’abord établir les types de personnes appelés « personas » dont l’interview est pertinente dans la phase de collecte des informations.

    Une fois les personas définies le sous-groupe doit rechercher des contacts correspondants à chacun des profils recherchés. Afin d’augmenter sensiblement les chances de détection de problèmes généralisés et éviter de se baser sur des problèmes personnels, il faudrait que le nombre total de personnes interviewés soit de 10.

    Le second sous-groupe a aussi pour mission de s’occuper de la gestion des interviews. Par conséquent, les membres doivent contactés les personnes recherchées et planifier les entretiens dans le temps. La difficulté de cette tâche est que la prise de contact de l’ensemble des personnes à interroger se fait en même temps. Les dates d’entretien proposées aux contacts sont donc les mêmes et il est possible que les dates proposées par les contacts soient programmées au même moment créant ainsi des conflits d’organisation. Afin de limiter l’impact de ce problème le groupe doit avoir une méthodologie de gestion minutieuse impliquant :

    • Une planification des entretiens dans le temps irréprochable
    • Faire un suivi auprès des contacts en leur indiquant les éventuels changements de date

    Le sous-groupe doit préparer en parallèle les questions à poser en prenant soin de les adapter aux personnes interviewées. En effet, des questions non-adaptées peuvent induire une réponse inadéquate ou l’impossibilité de répondre et ainsi installer une gêne lors de l’entretien et donc fausser les résultats obtenus suite à la collecte d’information.

    Une fois les entretiens terminés il est nécessaire de réadapter les éléments de l’étude cités précédemment. Le planning doit être mis à jour régulièrement en renseignant les entretiens qui ont été réalisés et ceux à venir. Il est pour finir nécessaire de réadapter les questions posées précédemment en fonction des hypothèses faites suite à la collecte d’information et ainsi de creuser les sujets jugés porteurs.

            2. Organisation lors des entretiens

    Afin que l’ensemble du groupe puisse monter en compétence dans la façon de guider un entretien nous avons décidé d’intégrer l’ensemble des membres du groupe aux entretiens. Ainsi les membres du groupe n’ayant pas préparé les questions pourront dans un premier temps observer l’entretien et ainsi comprendre la technique de conduite d’un entretien et l’intérêt de la formulation des questions posées. Après quelques entretiens les membres du premier sous-groupe pourront ainsi réaliser l’entretien afin de forger leur expérience dans ce domaine.

    Afin de ne pas omettre d’informations à cause d’une mauvaise écoute où une mauvaise restitution de l’entretien, il est nécessaire d’adopter une méthodologie efficace. L’un des membres est chargé de poser les questions pendant que les autres retranscrivent les réponses. Afin que tout le monde puisse s’essayer à chacun des rôles, les rôles sont inversés toutes les trois questions. Avec un tel fonctionnement nous voulons aussi éviter qu’une seule personne pose les questions. Cela peut générer un sentiment de malaise chez la personne interviewés qui doit être à tout prix éviter car la personne peut se refermer et ne pas nous livrer l’ensemble des informations. Juste avant de terminer l’entretien, les membres reformulent ce qui a été indiqué afin de vérifier qu’il n’y a pas eu de mauvaise interprétation.


    II. PERSONNES INTERVIEWEES

    Comme indiqué précédemment, le second sous-groupe établit une liste de personne à interroger en fonction des types de personnes qui ont été définis. Le rôle de chacun de ces types de personne sera explicité dans cette partie et leur valeur ajoutée dans le cadre de l’étude terrain sera justifiée.

         1. Responsables handicap (associations + écoles)

    Les responsables handicap sont les personnes chargées du suivi des personnes atteintes de handicap, ils sont donc au plus proche de leurs problèmes quotidiens. Ils peuvent être présent dans le milieu scolaire ou social afin de favoriser leur insertion. L’IMT comprend des responsables handicap, il sera donc beaucoup plus aisé de leur expliquer le motif de notre entretien et d’obtenir un entretien rapidement.

    Les informations collectées lors d’un entretien avec un responsable au sein d’une école est plus axée sur une tranche d’âge jeune alors qu’un responsable au niveau social touchera une tranche d’âge plus vaste. Ainsi nous pourrons obtenir des informations sur un large panel de types de personnes mais aussi de focaliser nos questions si nécessaires sur une tranche d’âge plus jeune.

    Les responsables handicap pourront aussi nous transmettre les contacts des personnes atteintes de handicap avec lesquelles elles sont en contact avec leur accord préalable.

       2. Famille ou proche des personnes atteintes d’un handicap de surdité

    Nous avons aussi décidé d’ajouter à la liste les familles des personnes atteintes de surdité car elles ont connaissance de problèmes plus intimes qui n’ont pas été communiqués aux responsables. Ils participent quotidiennement à l’accompagnement de notre population cible et pourront donc nous indiquer avec beaucoup plus de précision les problèmes réguliers et/ou impactant.

    En questionnant les frères/ sœurs et parents des personnes concernées nous obtiendront un large panel d’information concernant leur interaction sociale, les objets qu’ils utilisent quotidiennement etc.

      3. Personnes atteintes d’un handicap de surdité

    Bien entendu nous allons aussi interviewer nos utilisateurs cibles car ce sont eux qui sont le plus à même de répondre à l’expression de leur besoin et des douleurs qu’ils rencontrent.

    Ces contacts sont cependant difficiles à obtenir car ils ne peuvent nous être transmis que via les responsables handicap ou familles.


    III. TECHNIQUES D’ENTRETIEN UTILISEES

       1. Entretien semi-directif

    L’entretien semi-directif est un type d’entretien qualitatif très souvent utilisé dans les recherches en sciences humaines et sociales. Il permet d’orienter le discours des personnes interrogées autour de thèmes définis par les enquêteurs. Un tel type d’entretien permet d’éviter toute part de subjectivité de l’enquêteur dans le déroulement de l’entretien et ainsi de centrer son intérêt autour du point de vue de la personne interrogée.

    Dans le contexte de notre projet nous avons formulé une hypothèse indiquant que les personnes atteintes de troubles auditifs rencontrent des problèmes d’interaction avec les moyens de communications à distance. Les questions ne seront volontairement pas orientées sur cette hypothèse afin que la personne interrogée nous indique les problèmes rencontrés de manière spontanée. Ainsi à la fin de l’entretien nous pourrons :

    • Vérifier que l’hypothèse initiale est valide et évaluer l’impact du problème rencontré mentionnée dans l’hypothèse sur la personne interrogée
    • Prendre connaissance d’autres problèmes liés au domaine

    Pour ces raisons, l’entretien semi-directif semble être tout indiqué pour notre projet.

      2. Observation et immersion

    La réalisation d’un entretien qualitatif implique aussi de prêter attention au comportement et à la gestuelle des individus étudiés. Il est intéressant de voir comment les gens s’expriment de manière non-verbale dans certaines situations et ainsi obtenir des informations complémentaires comme la douleur générée par le problème qu’elle mentionne oralement.

    L’observation de la personne interrogée permet aussi de sonder les sentiments de la personne interviewée induits par les questions (gêne, joie, tristesse…) et d’adapter notre entretien en conséquence.

    La technique de l’immersion dans laquelle les enquêteurs sont empathiques avec la personne interrogée peut aussi se révéler fructueuse et la mettant en confiance.

      3. Etablissement d’un climat de confiance

    Un des enjeux majeurs de cet entretien est aussi d’établir un climat de confiance en adoptant une bonne posture afin d’éviter tout malaise. Pour ceci, il faut être totalement transparent sur notre identité et les finalités de cet entretien ainsi qu’indiquer qu’il n’y a pas de bonne ou de mauvaises réponses.

    Comme expliqué précédemment nous allons aussi faire en sortir que tous les membres du groupe puissent poser des questions afin de ne pas donner la sensation à la personne interrogée que les autres personnes du groupe retranscrivent chacune de ses paroles.

  • Hypn – Méthodologie de l’étude terrain

    Equipe du projet : Elodie Bouthet, Akram Ghaith Sammari, Roméo Leborgne

    Problématique

    Notre projet se concentre sur l’amélioration de la qualité du sommeil afin de palier au problème de la fatigue journalière chronique.

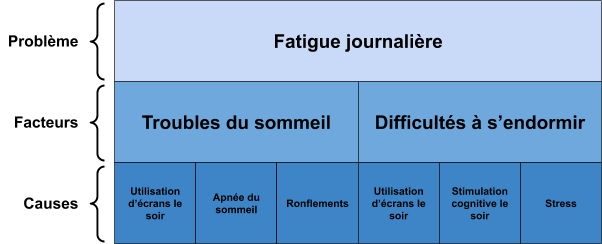
    Notre problématique à travers cette étude terrain est donc de déterminer les facteurs principaux induisant cette fatigue. Une fois ces facteurs mis au clair, il nous faudra creuser pour trouver leurs causes.

    Exemple potentiel :

    Un fois cette hiérarchie déterminée et clarifiée, il nous faudra choisir sur quel facteur et quelle cause agir pour diminuer la fatigue journalière. Ce choix devra évidemment se faire sur la base des informations recueillies lors de l’enquête terrain. 

    Hypothèses

    Bien que l’enquête terrain soit indispensable afin de confirmer ou d’infirmer n’importe quelle hypothèse, notre travail préalable d’état de l’art et de recherches bibliographiques, ainsi que nos connaissances personnelles, nous ont permis d’établir une liste de causes et de facteurs potentiels.

    Facteurs potentiels : 

    • Troubles du sommeil
    • Mauvaise qualité de sommeil
    • Mauvaise quantité de sommeil

    Causes potentielles : 

    • Exposition à la lumière bleue le soir
    • Stimulation cognitive le soir
    • Stimulation physique le soir
    • Stress / Charge mentale
    • Apnées du sommeil
    • Nuisances sonores (ronflements, bruits ambiants)
    • Nuisances lumineuse
    • Nuisances physiques (mouvements, chutes, matelas, …)
    • Nuisances physiologiques (maladies, douleurs, …)
    • Mauvaise gestion des cycles du sommeil (réveil en phase profonde)
    • Prise de produits stimulants (caféine, théine, alcool, drogue, …)

    Entretiens prévus

    Utilisateurs

    Notre sujet restant pour l’instant très large, nous ne pouvons pas cibler de personnes ou de groupes de personnes précises. Ainsi, pour notre première volée d’entretiens sur le terrain, nous souhaitons nous entretenir avec un grand nombre de personnes de tous genres, en notant scrupuleusement les caractéristiques de chaque, afin de pouvoir par la suite recouper les informations et y discerner un pattern. Nous avons donc établi une liste non exhaustive des caractéristiques que nous allons surveiller lors des entretiens afin d’établir des profils types d’utilisateurs :

    • Sexe
    • Âge
    • Activité professionnelle/personnelle
    • Situation familiale/amoureuse
    • Habitudes de vie
    • Etat de santé

    Afin d’avoir des réponses pertinentes, nous avons tout de même imaginé un squelette d’entretien qualitatif semi-directif qui nous servira de trame lors d’études terrain en micro-trottoir. En cette période d’épidémie et de mauvais temps, nous allons nous diriger vers des lieux passants comme l’entrée d’un centre commercial ou la sortie des écoles afin de recueillir un maximum d’interviews différentes. 

    Squelette d’entretien qualitatif :

    1. Se présenter : Élèves à IMT Atlantique, dans le cadre d’un projet de recherche sur l’influence des habitudes de vie sur la qualité du sommeil des … (en fonction de la personne). 
    2. Rassurer la personne : Il n’y a pas de bonnes réponses, juste une enquête honnête et sans jugement
    3. Noter les informations sur la personne : nom, âge, métier, sexe
    4. Lancer la discussion : Pouvez-vous nous décrire votre journée type ? Êtes-vous en forme aujourd’hui ? Et en général ?
    5. Aborder le sujet si nécessaire : Si on dit “sommeil”, vous pensez à quoi ?
    6. Relancer si nécessaire : Quelles sont vos morning/evening routine (semaine/we) ? 
    7. Approfondir si le sujet est abordé par la personne :
      ⇒ Habitudes de vie : alimentation (stimulants : café, thé, alcool, …), sports, siestes, fumeur, fêtard, hobbies, …
      ⇒ Situation familiale : enfants, conjoint(e), sommeil à 2 (ronflements, gestes parasites, …)
      ⇒ Troubles du sommeil (apnée du sommeil, pollution sonore/lumineuse/physique, …)
      ⇒ Utilisation de la technologie : Temps d’écran en journée et le soir, activités stimulantes (réseaux sociaux, vidéos, musiques, lecture)
      ⇒ Autres facteurs : Stress ? Maladies ?

    Professionnels et associations

    Afin de nous permettre de mieux appréhender et préciser le problème, nous allons prendre contact avec plusieurs entités travaillant dans le domaine du sommeil afin d’avoir des entretiens avec leurs experts :

    • Centre du sommeil à l’hôpital de Brest : Jérémy Lefranc et Emilie Le Cadet
    • Associations de victimes de troubles du sommeil : Réseau morphée, Sommeil et santé, INSV (Institut National du Sommeil et de la Vigilance), France Insomnie
    • Marchand de literie : Univers du sommeil
  • STiL – Analyse des résultats de l’étude terrain

    Camille Coeuret – Jean-Baptiste Gardel – Yohan Peuziat – Clément Rubin

    Interviews quantitatives

    Conducteurs lambdas

    Profils interviewés :

    • Plusieurs étudiants de l’école IMT Atlantique (en apprentissage ou non)
    • Un employé de Naval Group
    • Un employé de l’entreprise Dassault Systèmes situé à côté de l’école
    • Une étudiante en BTS PME de Brest
    • Deux employés de la cafétéria de l’école

    Les interviews quantitatives correspondent à la partie prenante des particuliers motorisés, c’est à dire les conducteurs communs de voiture. Ces interviews ont permis de réaliser des statistiques et de faire ressortir les problèmes communs et réguliers de ces utilisateurs, les plus nombreux sur la route.

    Compte rendu des interviews

    Certaines informations récurrentes sont apparues durant ces interviews : 

    • Les voyages se font le plus souvent seul (pas de contraintes sur l’horaire de retour …);
    • Le covoiturage est occasionnel;
    • Les conducteurs écoutent la radio ou leur propre musique;
    • Ils n’utilisent pas de GPS ni d’autres applications pour les trajets réguliers;
    • Ils adaptent leur trajet quotidien pour gagner du temps (avec leur propre expérience);
    • Les personnes ont souvent testé plusieurs routes et prennent ensuite la plus rapide en moyenne sur tous les jours de la semaine;
    • Les personnes n’adaptent pas leur réveil en fonction des jours de la semaine;
    • Certaines personnes prennent une marge d’arrivée de 5 minutes et d’autres privilégient le sommeil et calculent leur départ pour arriver pile à l’heure.

    Les problèmes majeurs rencontrés sont les suivants : 

    • Les personnes lentes (très en dessous de la limitation de vitesse);
    • Les embouteillages lors d’intersections;
    • Les feux rouges (qui sont très court au vert);
    • Les personnes qui mettent du temps à redémarrer au feu vert;
    • La mauvaise synchronisation des feux;
    • Les difficultés des personnes à s’engager dans les intersections (type rond-point).

    Les ressentis vis à vis des embouteillages et des problèmes routiers sont souvent les mêmes, c’est à dire : 

    • Énervement envers les autres conducteurs;
    • Stress; 
    • Frustration et fatigue (surtout en fin de journée);
    • Agacement et désespoir.

    Quand on demande aux personnes quel serait leur trajet idéal, les réponses les plus fréquentes sont :

    • qu’il n’y ait personne sur la route (ou qu’ils roulent correctement à la bonne vitesse et qu’ils sachent s’engager et redémarrer parfaitement);
    • qu’il n’y ait ni bus ni motos ou mobylettes; 
    • que les feux soient tous au vert; 
    • que le temps trajet soit stable et connu à l’avance; 
    • que la vitesse autorisée sur certaines routes soit augmentée(30 km/h, 80 km/h …).

    Statistiques 

    Cette phase de plusieurs interviews nous a aidé pour faire ressortir des chiffres clés. D’après les données récoltées, nous pouvons dire qu’en moyenne les utilisateurs mettent 1.78 fois plus de temps entre leur trajet le plus court et leur trajet le plus long. Ils mettent également 1.5 fois plus de temps, entre leur trajets moyen et leur trajet le plus long. Ce qui représente par exemple pour un trajet moyen de 10 minutes, une perte de 5 minutes. Nous avons également réalisé des statistiques sur les temps de trajet moyens des interviewés vivant sur Brest. Les résultats sont compilés dans la figure ci-dessous. 

    Conclusion 

    Nous remarquons bien d’après cette étude quantitative, qu’il y a réellement un problème pour les conducteurs brestois. La perte de temps moyenne par trajet est d’environ 5 minutes. Ils sont souvent induits par les embouteillages et plus particulièrement par les personnes lentes, les intersections et les feux rouges. De plus, le trajet idéal est un trajet dont la durée est régulière quitte à ce que celle-ci soit légèrement plus importante que la durée moyenne.

    Interviews qualitatives

    Chauffeur de bus

    Rapport d’observation

    L’observation s’est passée sur la ligne 1 du réseau Bibus de Brest. Le trajet effectué a eu lieu entre 16:30 et 18:00 le jeudi 3 octobre et s’est déroulé entre Fort Montbarey et Hôpital Cavale puis entre Hôpital Cavale et Liberté. 

    Les choix d’horaire et de ligne étaient pertinents puisque la ligne 1 du réseau Bibus dessert les principaux points chauds de circulation du centre-ville de Brest ainsi que les principales cités universitaires de la ville et que ces points sont particulièrement utilisés par les travailleurs et les étudiants sur leur trajet Travail-Domicile. 

    La première partie du trajet (Fort Montbarey – Gare) s’est passée sous un temps pluvieux et s’est passé sans difficulté majeure. On peut tout de même citer :

    • l’étroitesse des rues ainsi que la présence de véhicules garés sur le bas-côté aient poussé à deux reprises le bus à laisser passer des voitures allant dans le sens contraire. 
    • la présence de deux feux rouges particulièrement long qui ont fait perdre environ 45 secondes chacun. 
    • un carrefour présentant des feux tricolores où la visibilité était faible pour pouvoir tourner. la conductrice a fait le choix de s’avancer sur le carrefour doucement avant de tourner. Cette action a mené la conductrice à finir sa manœuvre alors que le feu tricolore était rouge. 

    Arrivée à la gare, la conductrice a attendu une minute puisque qu’elle avait de l’avance sur l’horaire prévu.

    La deuxième partie du trajet (Gare – Hôpital Cavale entre 17:05 et 18:00) a aussi eu lieu alors que le temps était pluvieux et n’a pas été marquée par d’évènements majeurs. En effet, malgré un trafic dense sur les voies “classiques” réservées aux automobilistes, le trafic est resté particulièrement fluide sur les voies de bus présentes sur la grande majorité de cette partie du trajet. Malgré tout, on peut tout de même noter les évènements suivants. 

    • Certains automobilistes, pour s’insérer dans les voies classiques, s’avancent au niveau de croisements sur la voie de bus.
    • Les manœuvres des automobilistes imposent aussi quelque fois des temps de pause.
    • L’entrée dans les ronds-points, malgré la présence de voies de bus à l’entrée et à la sortie, n’est pas forcément aisée à cause de la présence de nombreux véhicules déjà insérés sur le rond-point.
    • Le trafic sur les voies classiques est très dense avant chaque rond-point ou feu tricolore.
    • La présence de travaux autour de l’arrivée à l’Hôpital Cavale ne permet pas un passage fluide des bus.

    A l’arrivée, le bus avait 6 minutes de retard sur l’horaire affiché. La conséquence qui me semble la plus probable est la durée d’insertion sur les ronds-points ainsi que la densité des trafics quand aucune voie de bus n’est présente.

    La troisième partie du trajet (Hôpital Cavale – Liberté entre 18:00 et 18:35) s’est toujours déroulée sous un temps pluvieux. Cette partie du trajet a été la plus compliquée du point de vue de la circulation puisque le trajet passait par les pôles universitaires à l’heure de sortie des cours dans la direction universités vers centre-ville. Le trafic était toujours particulièrement dense mais ce n’est pas cela qui a retardé le plus le bus. Deux points sont particulièrement notables :

    • L’entrée d’une passagère sans ticket et qui n’a pas pu faire l’appoint a particulièrement retardé le bus puisque la conductrice a dû rendre la monnaie (plus de 19€) en petites pièces à la passagère. Le retard estimé à l’arrêt est d’environ 5 minutes.
    • L’entrée de très nombreux passagers aux mêmes arrêts poussent la conductrice à attendre que tout le monde monte et valide son titre de transport. De plus, afin de faire rentrer tous les passagers dans le bus, la conductrice a dû demander aux passagers situés au fond d’avancer encore un peu plus vers le fond du bus.

    Finalement, le retard accumulé lors de cette troisième partie uniquement était de 10 minutes.

    Compte-rendu de l’interview

    L’interview a quant à elle eu lieu à 18:30 pendant la pause de la conductrice. 

    Le trajet auquel j’ai assisté est un trajet complètement classique. Le créneau choisi de 16:30 à 18:30 est le pire de la journée en termes de transports sur Brest avec 12h à la sortie des universités. Les “points chauds” de Brest sont Recouvrance, la place Albert Ier, la place de Strasbourg et le quartier des universités. Pour les 2 premiers, la cause des difficultés est le rétrécissement des voies ainsi que leur nombre. Pour la place de Strasbourg, le non-présence de voies réservées au bus est pointée du doigt. Quant au quartier des universités, la conductrice a souligné que le retard pris dans cette zone était avant tout dû au grand nombre de personnes à charger. Elle a aussi expliqué que si l’on prenait du retard dans cette zone, alors on rentrait dans un cercle vicieux. On prend du retard donc plus de gens attendent donc il faut faire rentrer plus de personnes à l’arrêt suivant et on reprend du retard…

    Sur l’année, la période la plus embouteillée est l’hiver. Plusieurs hypothèses ont été émises pour expliquer cela :

    • En septembre, il faut que les nouveaux étudiants prennent leurs marques et leur abonnement
    • Le mauvais temps de cette période pousse les gens à ne pas se déplacer à pied ou à vélo et donc à prendre les transports en commun.
    • La nuit tombe plus tôt et les chauffeurs sont plus prudents sur la route à cette période et donc roulent moins vite.

    De plus, les débuts de mois sont souvent pires que les fins de mois puisqu’en début de mois, les gens venant juste de toucher leur salaire auraient une propension plus importante à prendre des tickets en liquide. Ceci induirait une perte de temps dû au fait qu’il faille rendre la monnaie. La conductrice a même ajouté “Le mieux ce serait que l’on ne vende pas de billet”. 

    Jamais la conductrice n’a émis l’hypothèse que les infrastructures seraient en cause. La qualité des routes est correcte et la signalisation est claire. Un petit bémol cependant pour le quartier de Fort Montbarey où il est “difficile de savoir sur quelle voie on doit circuler avec le tram et tout”.  Cependant, jamais le problème des feux tricolores n’a été évoqué même quand celui-ci était indiqué dans la question.

    Dernier point soulevé pendant l’interview :  le développement du vélo en ville. En effet, de façon particulièrement naturelle le sujet est apparu dans la discussion.  La conductrice a loué la création de pistes cyclables. Avant, les vélos circulaient dans les voies de bus. Cela générait du stress puisque les vélos “se faufilent” entre les voitures et les bus. Aujourd’hui, seuls les scooters agissent de la sorte.

    Conclusion

    Il semble impossible de vérifier l’hypothèse voulant que les feux de circulation soient une des causes de la prise de retard par les bus sur leurs trajets. Cependant, il est relativement clair que la conduite génère du stress (dans le cas d’un bus, le chauffeur a beaucoup de vies entre ses mains). Les principales causes de retard sont l’entrée des passagers dans le bus, l’absence de voies de bus et la vente de titres de transports.

    Chauffeur d’IMT Atlantique

    Compte-rendu de l’interview

    Le chauffeur fait deux types de trajets :

    • Professionnels : entre l’école et la gare ou l’aéroport ou des hôtels afin de récupérer des personnels de l’école venant exceptionnellement sur le campus de Brest. Ces trajets se font avec une voiture de fonction
    • Personnels : depuis son domicile jusqu’à l’école. Ces trajets se font à vélo et ne seront donc plus évoqués durant la suite de l’interview.

    D’après lui, les horaires les plus problématiques sont le matin 9h et le soir 17h tous les jours de la semaine (sauf vacances, jours fériés, mercredis soir). L’horaire le plus chargé de la semaine est le vendredi 17h même si la différence n’est pas significative. Les lieux les plus bouchés de Brest sont les 3 ponts de la ville. En effet, la réduction des voies implique des bouchons à l’entrée de ces trois axes. 

    Etant donné que le chauffeur ne peut se permettre aucun retard (puisqu’il emmène des personnes prendre un train ou un avion), il choisit constamment un trajet ne passant pas par le centre de Brest mais par une rocade extérieure aux horaires de pointe. Le reste du temps, il emprunte le chemin le plus direct. 

    Selon lui, les problèmes qui impactent le plus le temps de trajet (quand il choisit de passer par le centre de Brest) sont :

    • La réduction du nombre de voies avant un carrefour. Il donne lui-même l’exemple du feu tricolore situé aux sorties du parking souterrain du carrefour de Brest Iroise. Auparavant, il y avait deux voies (une pour aller tout droit et une autre pour rentrer dans le parking) mais une d’elle a été supprimée. Aujourd’hui, cet endroit est embouteillé quasiment toute la journée parce que le feu n’est pas équilibré. En effet, un temps trop important est donné aux voies sortant du parking souterrain quand on le compare avec le nombre de voitures. Selon lui, la réduction du nombre de voies à cet endroit a deux objectifs. Elle servirait à faire freiner les voitures à proximité du centre commercial et à encourager les automobilistes à prendre le tramway qui passe non loin de là. 
    • La prolifération de zones 30. Celles-ci ne créent pas de bouchons mais imposent une réduction de vitesse aux automobilistes.

    Toujours selon lui, Brest est une ville où l’on roule relativement bien, la qualité des infrastructure est bonne de même que la signalisation.

    Responsable d’unité chez Bibus – RATPdev

    Spécificité des transports en commun – Bibus

    Tramway

    Tous les tramways de Brest sont équipés de balises à l’avant. De même, toutes les intersections avec les voies routières sont équipées de capteurs qui permettent au tramway y arrivant de seulement ralentir et de traverser sans s’arrêter.

    Bus

    Certains couloirs de bus sont équipés de capteurs pour prévoir l’arrivée d’un bus à une intersection (boucle au sol, radar sur le bus). Ainsi certaines intersections (peu) permettent un passage prioritaire du bus, et arrête les voitures arrivant sur les côtés.

    De plus, les bus sont équipés de GPS pour le suivi du poste de contrôle et la prévision des horaires d’arrivée aux arrêts (sur l’appli et à quelques arrêts).

    Interprétation rapide

    Que ce soit pour le bus ou le tramway, la gestion des intersections est locale. Les solutions proposées permettent à chaque fois de prioriser les transports en communs.

    Cependant le trafic routier général ne voit pas d’avantages à ces intersections modifiées. Au contraire, ralentir toute une voie pour laisser passer un seul véhicule peut mener à des encombrements.

    La gestion locale des intersections pour les transports en commun représente plutôt un frein à la fluidité du trafic général.

    Généralités – trafic routier, voitures

    Optimiser le trafic

    Selon elle, le problème majeur impactant le trafic, à l’origine des ralentissements est la présence de feux tricolores.

    Cependant, une solution existe déjà à Brest et a permis d’améliorer le trafic : les rond-points.

    Limiter les voitures dans la ville 

    Des parkings relais (4 ou 5) gratuits sont présents autour de Brest, pour permettre aux voitures de s’y garer et à leurs utilisateurs quotidiens (allant travailler dans Brest même) de prendre les transports en commun (Tramway, Bus).

    Ainsi le nombre de voitures est grandement réduit dans Brest et les transports en commun sont utilisés à bon escient.

    Inversement, le parc payant de Brest continue de grandir pour décourager les banlieusards de venir jusque dans le centre tous les jours.

    Brest Métropole – régie des feux

    Infrastructures actuelles

    Un réseau communicant

    Les intersections de Brest étaient reliées entre elles par câblage cuivre, mais depuis peu la fibre arrive sur le réseau. Les avantages de la fibre sont multiples, elle permet notamment une communication dans les deux sens, ainsi, les carrefours peuvent transmettre des informations utiles à la régie des feux, en temps réel.

    Chaque intersection de Brest Métropole est donc équipée d’une armoire de contrôle. Celle-ci fait le lien avec la régie centrale en filaire ou à l’aide d’un module GPRS quand le réseau est trop loin (exemple des communes de Brest Métropole n’étant pas Brest). De plus, ce boîtier peut intégrer un automate qui régule le feu en fonction des remontées de capteurs installés eux-mêmes au niveau de l’intersection.

    Les infrastructures liées au tramway à Brest sont déjà capables de communiquer en IP avec la voirie pour permettre une meilleure synchronisation des carrefours à son passage et une remontée instantanée de l’information. A terme, l’ensemble des carrefours de Brest aura la possibilité de communiquer en IP.

    Brest Métropole dispose de 13 panneaux entièrement dédiés aux annonces trafic. Ceux-ci permettent à la régie des feux d’informer les usagers de la route d’éventuelles perturbations et de leurs suggérer des itinéraires différents si nécessaire.

    Des intersections intelligentes

    En addition à l’armoire de contrôle, chaque intersection possède des boucles de comptage ou de détection des véhicules. Celles-ci sont installées au niveau des différentes arrivées d’une intersection, et parfois des boucles supplémentaires sont présentes plus en amont pour prévoir l’arrivée d’un flux de véhicules sur le carrefour concerné.

    Ces boucles de comptage permettent la micro régulation du trafic au niveau de chaque intersection.

    Mais des boucles de comptages se trouvent aussi entre les intersections. Elles servent à la macro régulation du trafic au niveau de zones plus importantes.

    Chaque carrefour équipé de feux tricolores possède au moins un plan de feux. Ce plan de feux définit le fonctionnement des feux, leur durée de passage, d’arrêt, leur fréquence d’allumage, l’attente d’un signal venant des capteurs, etc. Les plans de feux peuvent aussi influer sur une zone, plutôt que sur une simple intersection.

    De plus, ces plans de feux peuvent dépendre de l’importance de la voie, des horaires ou des données remontant des boucles de comptage.

    Ainsi on peut constater au niveau du Boulevard de l’Europe qu’en fonction des horaires de la journée, le plan de feux permet aux feux de l’axe principal d’être au vert pendant 30 à 90 secondes. Le débit est aussi pris en compte, ainsi que le taux d’occupation (correspondant à l’occupation d’une boucle pendant 1 minute).

    Un problème est parfois soulevé, celui des vélos qui ne sont pas détectés par les boucles de comptage. Ainsi, les plans de feux permettent tout le temps aux voies même secondaires d’être passante pendant un court instant sur une longue période. Un second problème est le temps d’harmonisation des feux lors d’un changement de plan de feux. En effet lorsqu’on passe d’une certaine durée de feu vert à une durée différente, le temps que tous les feux se réadaptent entre eux, cela crée un moment de flottement dans la fluidité. Il est est donc impossible de changer de plan de feux toutes les trentes minutes par exemple.

    Les dispositifs actuellement en place pour réguler le trafic

    La régie de contrôle

    Actuellement, à Brest, un système permet la micro et macro régulation de l’ensemble du trafic routier. Celui-ci est géré au niveau de la régie des feux, un centre de contrôle permettant la surveillance de l’ensemble des voies et intersections de la métropole de Brest. A la régie, des écrans permettent la visualisation réelle des intersections grâce à des caméras installées sur celles-ci, des moniteurs permettent le suivi des débits par voie et les ordinateurs permettent la modification en temps réel des plans de feux si les contrôleurs le jugent nécessaire.

    Jumelée aux plans de feux automatisés dans les boîtiers de contrôle des intersections, cette régie permet de dynamiser encore plus le trafic sur une zone plus étendue.

    Les points de blocage de Brest

    Cependant Brest possède des points de blocage liés aux infrastructures et au contexte de la ville. Ainsi, les points de blocage majeurs sont :

    • l’absence de rocade autour de la ville de Brest. En effet, la présence de la mer sur une face de Brest empêche une rocade d’en faire le tour et donc de désengorger une partie du trafic dans le centre.
    • les ponts. Brest possède 3 ponts en son centre. Ces points de passages primordiaux entre les deux rives ont malheureusement un débit maximal journalier. Si ce débit est dépassé, aucune optimisation ne pourra empêcher un embouteillage de se former.
    • la “4 voies” à l’entrée de Brest. L’arrivée de la 4 voies sur Brest est une intersection compliquée car de nombreuses voies confluent sur un même carrefour et sont réduites au niveau d’un rond-point qui a pour but de redistribuer les flux entrants trop importants.

    De plus, un embouteillage est constaté au niveau de Recouvrance aux heures d’affluence. Cet embouteillage est dû au passage du tramway sur le pont et à la présence de l’arsenal un peu plus loin, où des fouilles ont lieu. Tout ceci peut créer un ralentissement très important.

    Les rond-points semblent être une bonne solution pour fluidifier le trafic mais la route passant devant les différentes facultés de Brest en est un contre-exemple. En effet, depuis le changement de l’ensemble des feux pour des rond-points, lors des heures d’affluence, des bouchons se forment systématiquement. Le problème soulevé ici est l’impossibilité pour la régie d’influer sur les déplacements des usagers en modifiant les plannings des feux puisque aucun feu tricolore n’est présent. Un embouteillage créé peut donc rester longtemps et ne pas se désengorger.

    Conclusion

    Ainsi Brest possède un système automatisé de gestion du trafic grâce à des capteurs dans la voie, des actionneurs sur les feux et une régie à l’affût des changements. Mais ce système permet au maximum une régulation par zone et non au niveau de l’ensemble de la métropole.

    De plus, un enseignement général sur les intersections est que les feux tricolores sont préférables aux heures de pointes pour contrôler le trafic, mais que les rond-points sont plus bénéfiques en heure creuse.

    Enfin, un dernier point est bon à être noté : un piéton met 1 seconde pour parcourir 1 mètre sur un passage piéton. Il sera donc toujours obligatoire de tenir compte de ce facteur

    Interviews de chauffeurs de Taxi

    Conditions d’interview

    L’interview des chauffeurs de taxi ont été effectués par téléphone. Un numéro a été trouvé sur internet, l’autre a été donné par IMT. Les taxis opérent sur la zone de Brest.

    Le taxi travaillant avec IMT Atlantique est une conductrice effectuant des trajets de type médical ou pour l’école principalement. Pour les trajets médicaux, elle prend en charge des personnes sur la zone de Plouzané pour les emmener vers les hôpitaux de la Caval Blanche, de Morvan ou des différentes cliniques de Brest. Pour le compte de l’école, les principaux trajets concernent le campus, la gare, l’aéroport et les hôtels du centre-ville.

    Rapport d’interview

    Pour l’un l’état du trafic n’est pas désastreux dans l’ensemble. Il y a quand même quelques points noirs entre 7h30 et 9h et aux alentours de 16h30. A ces heures-là, le chauffeur situe naturellement les points de blocages au niveau des gros rond-points brestois. Après relance, il a précisé que certains carrefours à feu posaient problème.

    Pour l’autre, le trafic est catastrophique !  Cette réponse s’est ensuite un peu nuancée en précisant que les horaires du matin et du soir étaient concernés. D’un point de vue conséquences de ces embouteillages, la conductrice indique que cela entraîne beaucoup de fatigue morale notamment.

    Les taxis interrogés n’utilisent pas de GPS ni d’application particulière pour travailler. Ils se servent plutôt du réseau de taxi pour se prévenir mutuellement des éventuels travaux où zones de très fort blocage. Pendant les interviews, la question de la technologie utilisée pour ces communications n’a pas été évoquée. Néanmoins, le GPS peut être pratique pour connaître le temps de trajet ou encore pour avoir un aperçu des bouchons sur la route. Waze (l’application de GPS) qui propose un itinéraire alternatif en cas de trop grosses perturbations n’est plus aussi utile depuis que beaucoup de monde l’utilise et emprunte donc les routes alternatives.

    La conductrice travaillant avec l’IMT m’a proposé de passer une journée sur la route pour observer moi même l’état du trafic brestois. Malheureusement, je n’ai pas eu le temps  d’effectuer cette expérience.

    Conclusion

    Dépendant du point de vue, le trafic brestois peut être considéré comme normal ou désastreux. Quelques blocages assez conséquents subsistent à certaines heures. Ceci entraîne notamment de la fatigue morale.

    Interviews de chauffeurs de la Poste

     Conditions d’interview

    Deux interview téléphoniques ont été effectuées. Ces personnes, des connaissances, ont effectué plusieurs mois de livraison pour la Poste. L’un d’entre eux a aussi travaillé pour un organisme de livraison de colis. Les zones de livraison étaient la commune de Guilers, le centre de Brest et la zone du finistère nord (autour de Lesneven).

    La commune de Guilers ne nous intéressera pas car le trafic est faible sur cette commune. En revanche, avoir les retours d’une personne circulant dans Brest nous paraît important.

    La commune de Lesneven permet d’avoir un point de vue d’un chauffeur dans une ville moyenne. 


    Rapport d’interview

    Il y a plusieurs modes de transport pour les employés de la Poste sur Brest. Un des deux interviewés se déplaçait majoritairement en scooter à trois roues, tandis que l’autre se déplaçait en voiture. Leurs horaires de travail sont la plupart du temps de 8h30 à 15h. Pour l’un, les heures les plus critiques sont de 8h30 à 9h et aux alentours de 12h30. Pour l’autre, c’est plutôt la sortie des écoles qui est gênante. Ils pointent le fait qu’il y a pas mal de monde mais que les gens ne sont pas très nerveux et ne créent donc pas d’embouteillages inutiles. En revanche, trois points les gênent, les chaussées étroites ou les ponts, les gens qui ne connaissent pas bien la route et l’augmentation du nombre d’accident sur les routes de campagne en hiver. Au niveau des applications routières, le trajet étant sensiblement le même tous les jours il n’a pas d’utilité particulière à s’en servir. Malgré tout, certaines applications indiquent les bouchons ce qui peut être pratique dans certaines situations. Cependant, les livreurs sont prévenu d’éventuels travaux par leur patron ce qui rend l’utilisation d’applications superflu. 


    Conclusion

    Le trafic dans le centre de Brest n’est pas une catastrophe, l’infrastructure (hormis les ponts) ne pose pas de problèmes particuliers. Une piste d’amélioration serait tout de même de travailler sur les pistes cyclables ou de scooter.

    Conclusion générale

    En général, les usagers de la route sont gênés par les diverses intersections (rond-point, feux, …) et par la conduite des autres usagers. Leur trajet idéal est un trajet de durée régulière tous les jours à un trajet de durée plus courte de temps en temps. En effet, il est plus simple de prévoir son heure de départ si l’on connaît exactement le temps de trajet.

    En particulier, pour les professionnels, le trafic à Brest n’est pas catastrophique (bonnes infrastructure et signalisation). Cependant, il ressort des horaires et des lieux où la fluidité n’est pas satisfaisante. Nous pouvons citer, par exemple, les heures de pointe du matin et du soir ainsi que les ponts et les principaux rond-points.

    Côté pouvoirs publics, plusieurs actions sont d’ores et déjà mises en place pour améliorer la situation (transports en communs, carrefours semi-intelligents). Malheureusement, ces solutions ne sont pas suffisantes. On peut citer l’exemple des plans de feux qui sont trop rigides et bouleversés par le passage de transports en commun. 

    Il est nécessaire de faire la distinction entre améliorer la circulation des voitures et des transports en commun. Nous avons choisi de nous pencher sur le cas des automobilistes. 

  • STiL – Personas

    Camille Coeuret – Jean-Baptiste Gardel – Yohan Peuziat – Clément Rubin

    Le persona principal correspondant à l’utilisateur

    Ce persona représente le profil type des utilisateurs du logiciel de la solution.  Pascal aime son travail et souhaite le faire de son mieux. Il est pour l’innovation malgré ses difficultés d’adaptation. Il serait pour l’adoption de STiL qui simplifierait son travail et améliorerait les conditions de circulation sur Brest.

    La part de marché est de 75%, car nous considérons que son manager a un rôle dans l’utilisation de notre solution (à hauteur de 25%).

    Les personas secondaires correspondant aux bénéficiaires

    Le premier persona secondaire représente l’étudiant(e) ultra-connecté(e) qui déteste la conduite. Son objectif est de réduire le temps de trajet au maximum. Le profil est inspiré de la dizaine d’étudiants interrogés. La plupart d’entre eux se sont révélés ultra-connectés et ne prennent pas forcément suffisamment de marge pour ne pas arriver en retard pour les cours.  On peut citer cette étudiante à IMT Atlantique habitant sur Brest : « Chaque minute de sommeil est précieuse, je ne prends pas de marge le matin ».

    Frédéric quant à lui s’inspire des personnes qui circulent en journée (notamment aux heures de pointe mais pas que) comme les chauffeurs privés, les postiers, les taxis, les artisans.

    Pour les profils dont la conduite n’est pas le cœur du métier, diminuer le temps passé dans les transports réduit le temps de travail global. De plus, supprimer les embouteillages permet de programmer les journées sereinement à l’avance et de ne pas risquer d’arriver en retard à un rendez-vous.

    Pour les autres, c’est l’efficacité de leur travail qui peut être augmentée.

    Les deux profils ont besoin de la solution de feux connectés parce qu’ils ont besoin de réduire leur temps de trajet soit parce qu’ils ne prennent pas de marge, soit parce qu’ils n’aiment pas conduire soit parce que c’est pénalisant pour leur vie personnelle.

    On considère que ces profils représentent à eux deux 40 % des personnes motorisées sur la route, et donc des bénéficiaires.
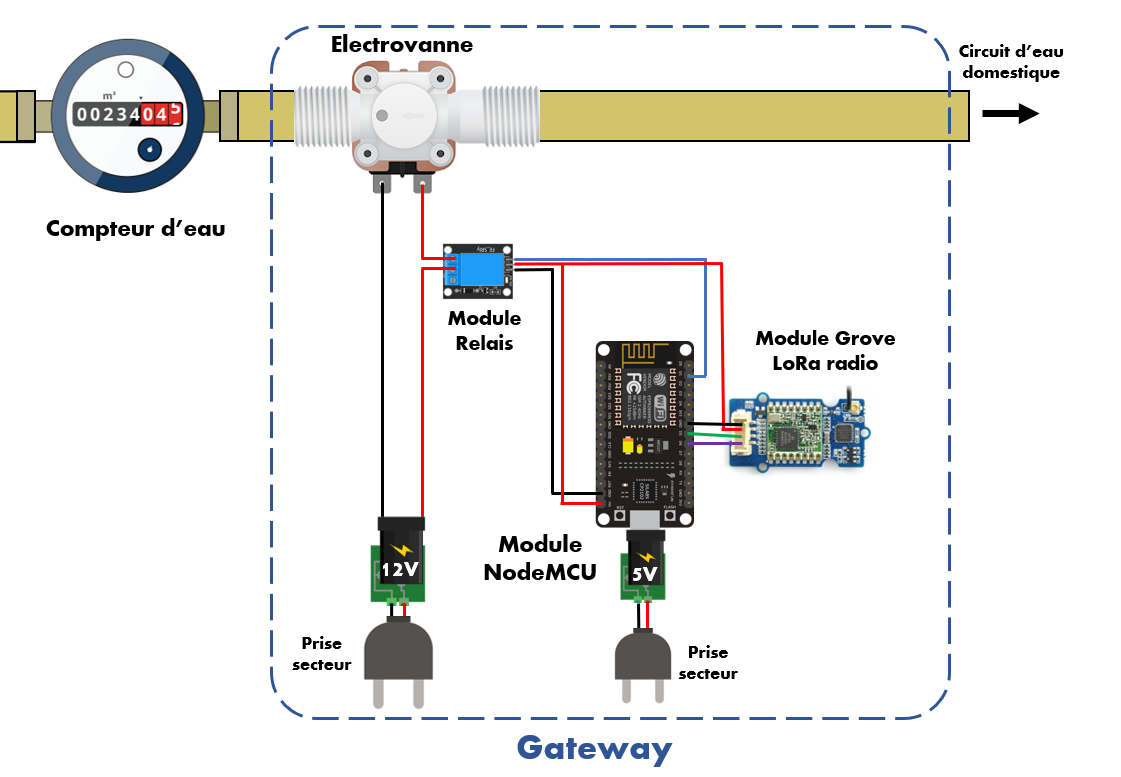
  • STiL – Maquettage

    Camille Coeuret – Jean-Baptiste Gardel – Yohan Peuziat – Clément Rubin

    Maquettage de la problématique

    Maquette

    Ce maquettage a pour vocation de clarifier la problématique. On utilise ici une méthode d’identification des différents systèmes et des liens qui les relient. Les éléments principaux définissant chaque système sont aussi représentés sur la maquette.
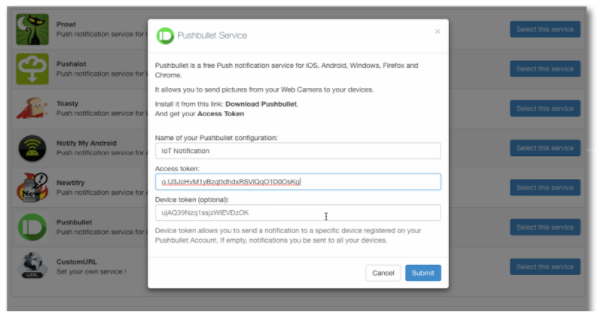
    Photo de la maquette finalisée

    Présentation vidéo de la problématique et de la solution

    Cette vidéo se repose sur la maquette pour présenter la problématique et la solution résultante.